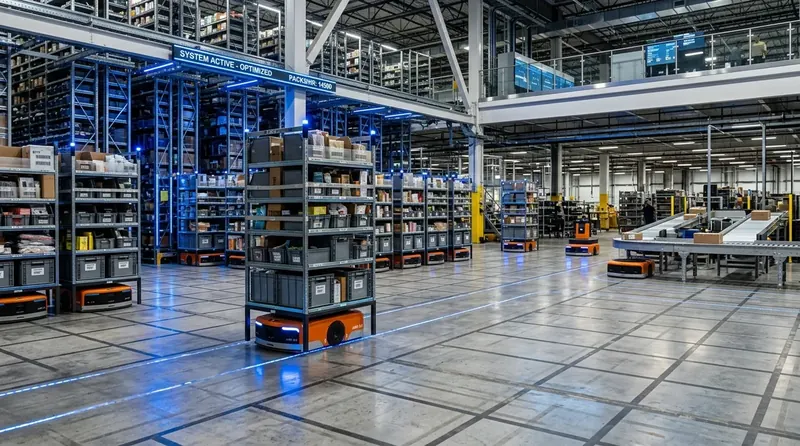
La logística de última milla y el comercio electrónico masivo han encontrado en los Autonomous Mobile Robots (AMR) su motor de eficiencia más rentable. Empresas de vanguardia como Symbotic y Amazon Robotics han desplegado cientos de miles de agentes físicos autónomos capaces de navegar pasillos tridimensionales y optimizar el almacenamiento de alta densidad.
Arquitectura técnica y fundamentos de diseño
La integración de sistemas robóticos modernos exige una coordinación precisa entre el hardware electromecánico y las capas de inferencia neuronal. A diferencia de las celdas de automatización convencionales, limitadas por trayectorias estáticas y secuencias rígidas, las nuevas plataformas implementan capacidades de adaptación en tiempo real fundamentadas en percepción multimodal y control cinemático adaptativo.
Este enfoque permite mitigar uno de los desafíos más persistentes en la robótica física: la variabilidad no controlada en los entornos operativos reales. Al combinar sensores de fuerza-torque, visión computacional de alta frecuencia y algoritmos de estimación propioceptiva, el sistema es capaz de corregir desviaciones milimétricas de forma autónoma.
- Arquitectura y control en tiempo real: Integración de algoritmos de control de bajo nivel con bucles de realimentación sensorial de latencia ultra reducida.
- Generalización motora y percepción: Capacidad de adaptación dinámica ante variaciones no estructuradas del entorno de trabajo sin requerir reprogramación física.
- Eficiencia operativa y retorno de inversión: Optimización en los tiempos de ciclo y reducción del costo total de propiedad (TCO) en despliegues a escala.
- Estandarización y compatibilidad: Interoperabilidad con arquitecturas abiertas como ROS 2 y plataformas de simulación física avanzada.
"Lo vi en AI Robot: La convergencia entre modelos de inteligencia artificial corpórea y maquinaria física de precisión está acelerando la transición de la teoría de laboratorio a la producción industrial a gran escala."
Impacto en la industria manufacturera y logística
El impacto directo de estas tecnologías se traduce en un incremento sustancial del rendimiento operativo y una disminución crítica de las tasas de error. En sectores como la manufactura automotriz, la electrónica de precisión y la intralogística, la adopción de manipuladores móviles y robots colaborativos reconfigurables optimiza las líneas de producción al tiempo que preserva la ergonomía y seguridad del personal operativo.
En el panorama de la relocalización de cadenas de suministro (nearshoring), la automatización avanzada representa el pilar competitivo indispensable para elevar la densidad de producción y cumplir con los estándares globales de entrega y calidad sin depender exclusivamente de esquemas intensivos en mano de obra.
Ruta de evolución hacia la autonomía física generalizada
A medida que los modelos de mundo y las arquitecturas de Visión-Lenguaje-Acción (VLA) continúan madurando, la frontera entre la robótica dedicada y la autonomía de propósito general se estrecha progresivamente. La capacidad de transferir habilidades aprendidas en entornos virtuales simulados hacia hardware físico mediante técnicas de Sim-to-Real acelerará el ciclo de desarrollo de meses a apenas días de calibración.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Documentación Oficial de ROS 2 ↗ — Guías técnicas y arquitectura del middleware para robótica distribuida.
- IEEE Spectrum Robotics ↗ — Análisis científico y avances de ingeniería en robótica física e IA corpórea.
- The Robot Report ↗ — Cobertura de la industria de automatización, AMR y robótica comercial.