Investigadores extienden OceanSim con un pipeline SDG en Isaac Sim para resolver la escasez de datos etiquetados en la percepción marina y la robótica submarina.
Un nuevo framework estocástico basado en SMPC y redes neuronales bayesianas resuelve la incertidumbre multimodal en conducción autónoma sin parálisis operativa.
Investigadores logran reducir los requerimientos de tensión en actuadores electrohidráulicos, eliminando cables y fuentes pesadas en la nueva era de la robótica suave.
Investigadores revelan en Nature actuadores electro-térmicos sin bombas ruidosas, abriendo una nueva era para manipuladores suaves, prótesis y robótica asistencial de alta precisión.
Un estudio de arXiv demuestra que reducir la resolución no protege la privacidad en robots domésticos. Conoce el marco TFPD para mitigar la fuga de información espacial.
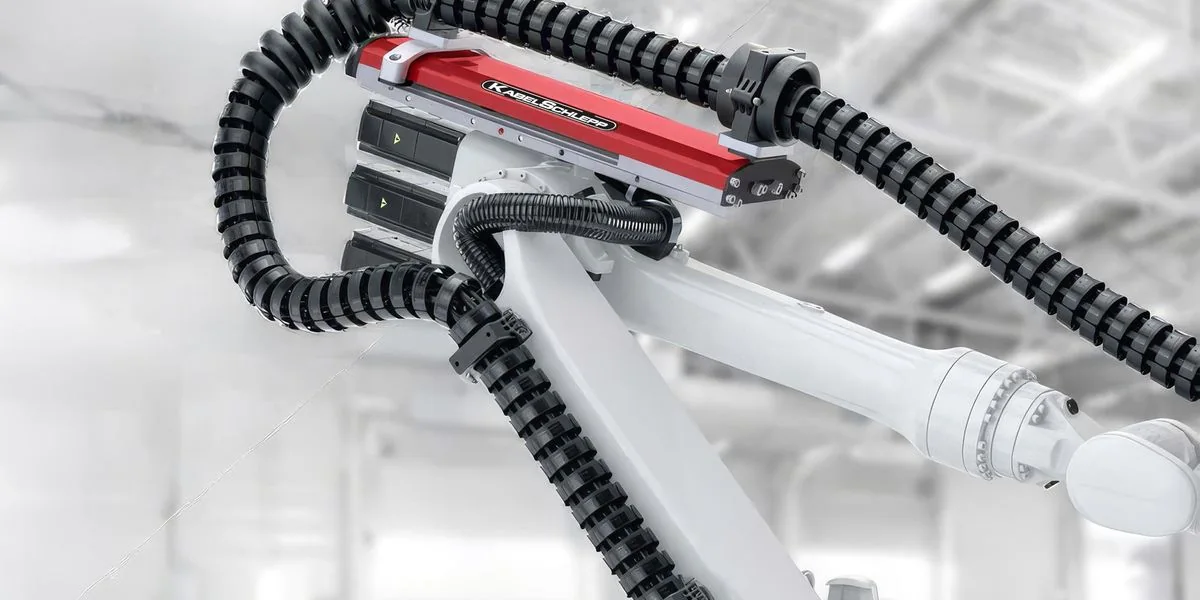
Analizamos cómo el sistema Robotrax de Tsubaki KabelSchlepp resuelve el desgaste mecánico extremo en robots de 6 ejes impulsados por IA y modelos de visión-lenguaje-acción.
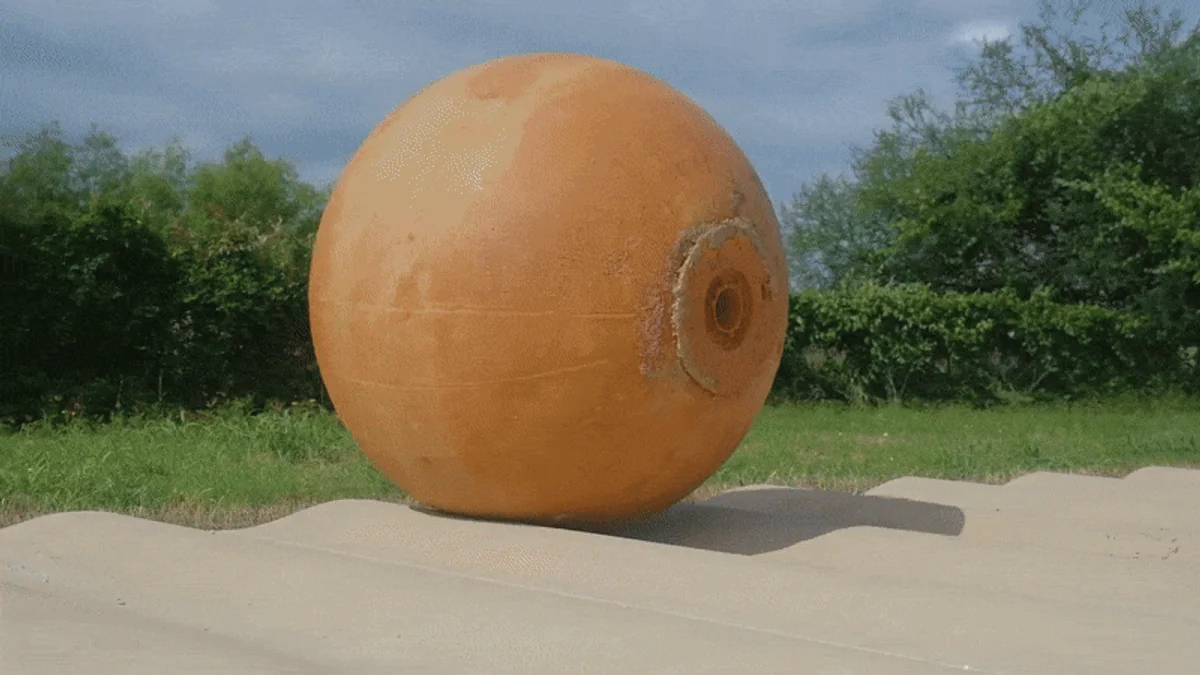
Investigadores de Texas A&M desarrollan un robot esférico de 150 kg que utiliza un péndulo interno para descender a los abismos helados del cráter Shackleton.
Un estudio publicado en IEEE RAL demuestra que los modelos de visión y lenguaje (VLM) superan a la IA convencional al interpretar emociones humanas considerando el contexto del entorno.
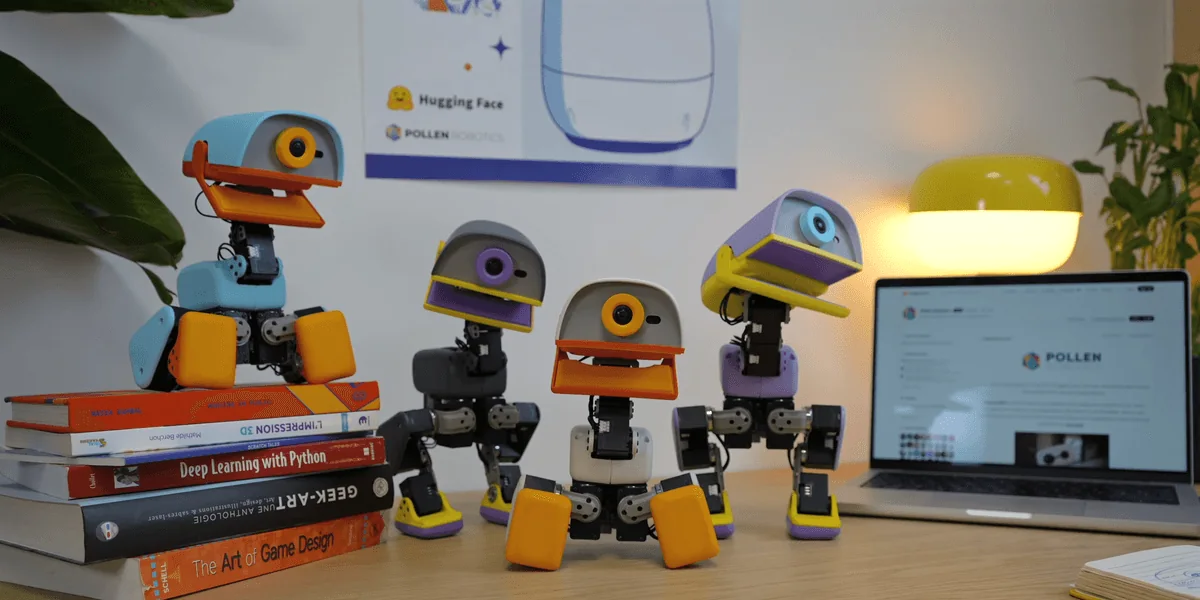
Analizamos la irrupción de Microduck, el robot open-source de $399 USD, y las tecnologías de locomoción por refuerzo y manipulación de precisión que transforman la robótica física.
Un análisis técnico de las innovaciones de Genesis, Sony AI, Sanctuary AI y NASA JPL: la convergencia de modelos VLA, destreza de sub-segundo y pragmatismo industrial.
Investigadores de la Universidad de Northwestern logran la invisibilidad óptica en vuelo usando persistencia visual humana y métricas computacionales de percepción.
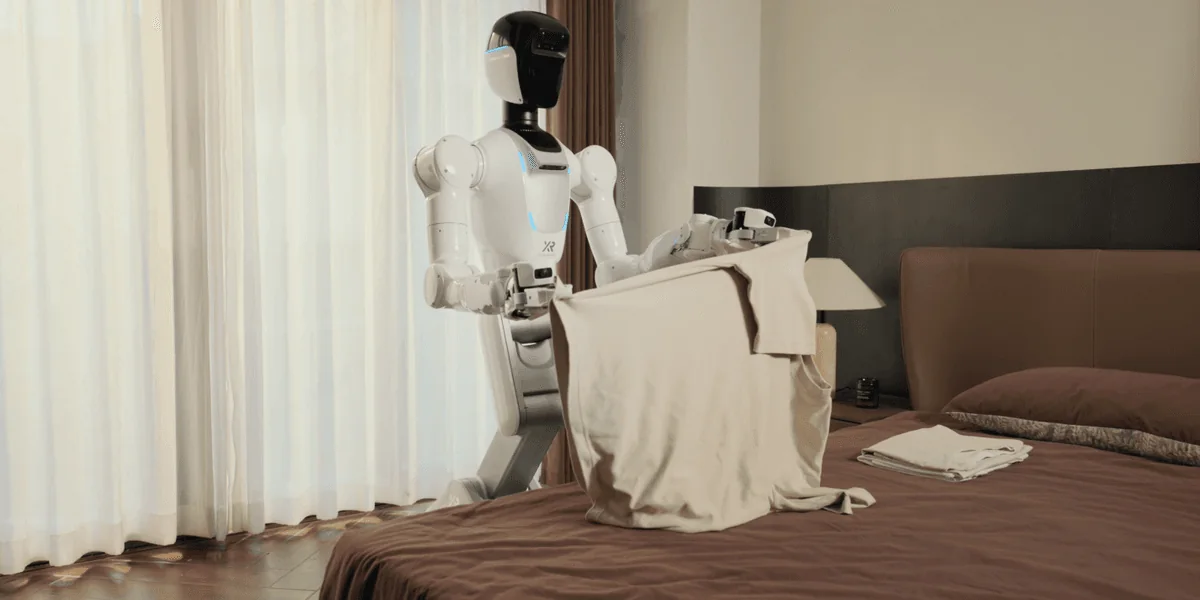
Analizamos la arquitectura World Unified Model de X Square Robot, un ecosistema open-source que redefine el aprendizaje robótico mediante eventos semánticos y control de calidad físico.
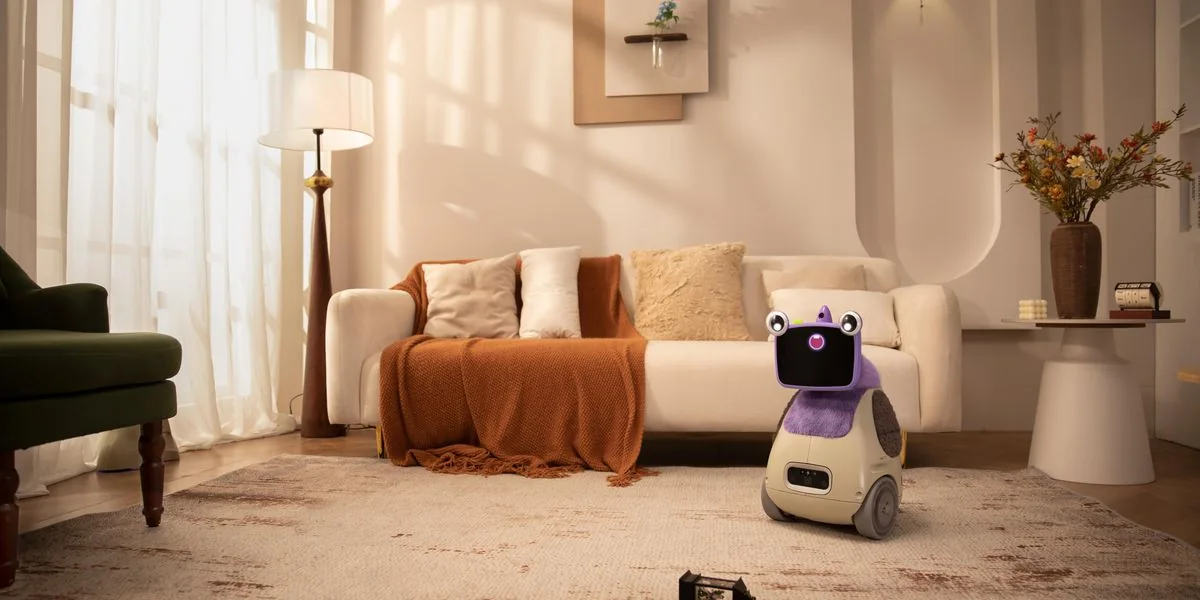
La robótica de consumo evoluciona de asistentes reactivos a entidades autónomas con 'inteligencia suave' y cómputo local. Analizamos la tecnología y el mercado del OlloNi SS1.
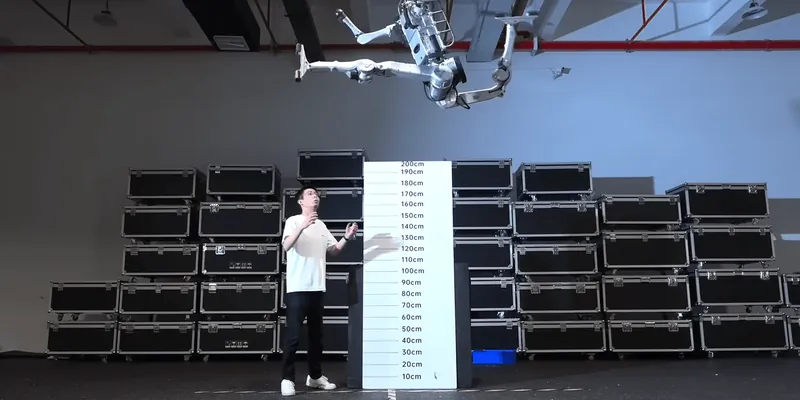
Mientras Unitree desafía los límites físicos con saltos de dos metros, nuevos modelos fundacionales como GEN-1.5 prometen aprendizaje de tareas físicas en segundos.
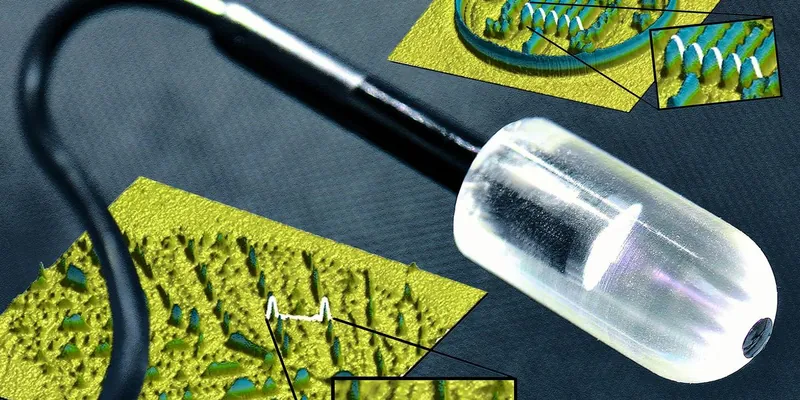
Científicos europeos desarrollan una yema robótica con reflectores de Bragg que traduce deformaciones mecánicas en longitudes de onda lumínicas con resolución micrométrica.
Un nuevo receptor óptico desarrollado en Cornell Tech permite actualizar los parámetros de modelos de IA directamente en la memoria SRAM usando ráfagas de luz.
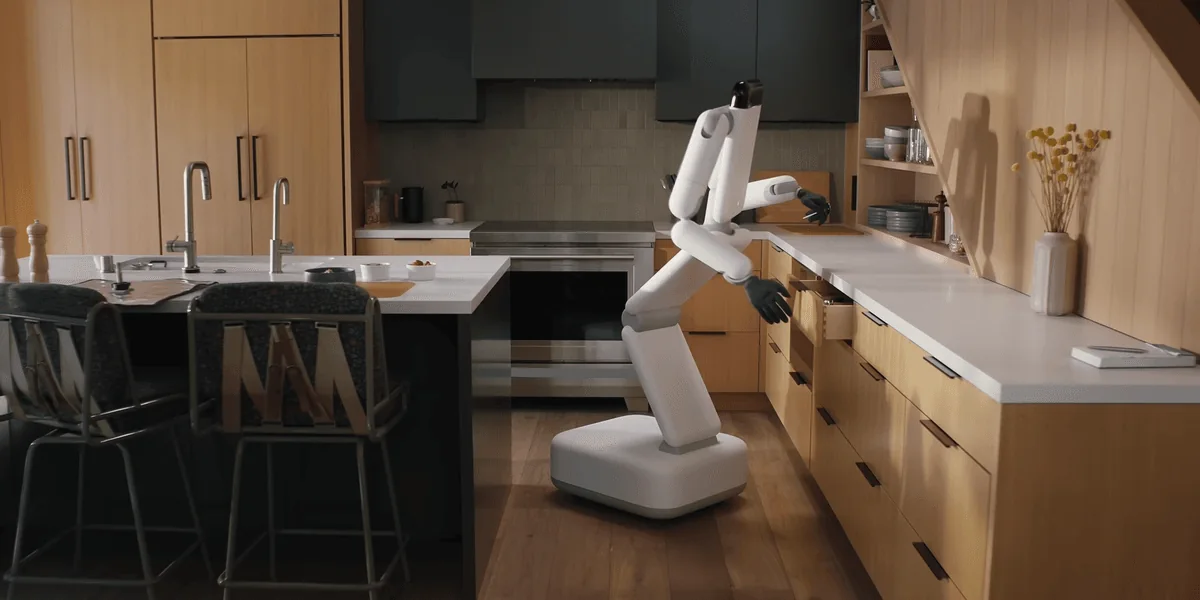
Con un enfoque pragmático y sin piernas, el spinout de Toyota Research Institute busca automatizar tareas repetitivas en fábricas mediante robots estables y duraderos.
El DARPA Lift Challenge redefine el transporte aéreo con drones de carga pesada y arquitecturas radicales que fusionan IA Física y control avanzado para logística extrema.
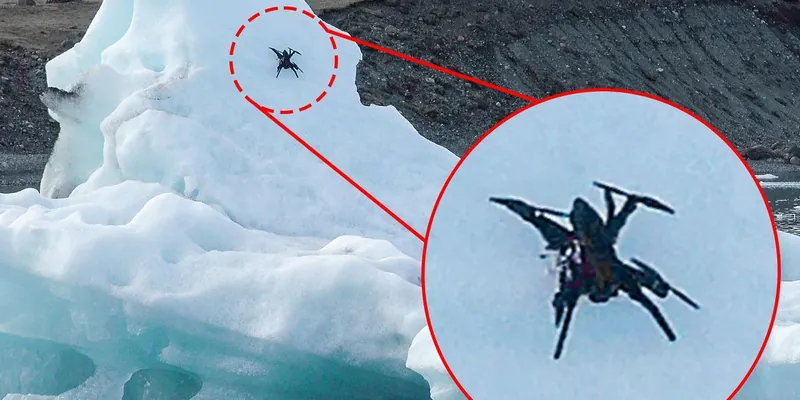
Científicos canadienses desarrollan el Ice Dart, un dron con garras felinas capaz de aterrizar en icebergs con pendientes de 60°, transformando la autonomía en climas extremos.
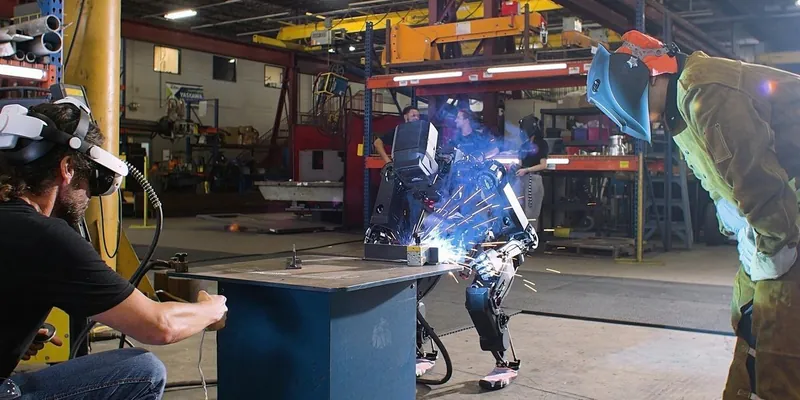
Persona AI, liderada por veteranos de la NASA y Figure, redefine la robótica humanoide al priorizar la soldadura pesada en astilleros sobre las tareas domésticas genéricas.
El dataset conjunto reúne más de 2 millones de trayectorias en 22 tipos de robots diferentes, permitiendo transferencia de habilidades zero-shot sin reentrenamiento.
Analizamos la arquitectura de NVIDIA Project GR00T y el silicio Jetson Thor, la plataforma fundacional que unifica la simulación Omniverse y el aprendizaje Sim-to-Real.
Explicamos la arquitectura de los modelos Vision-Language-Action como pi0, transformando instrucciones abstractas y flujos visuales en torque y movimiento en milisegundos.
👋 ¡Hola! Soy el asistente robótico de AI ROBOT. ¡Haz clic sobre mí para descubrir datos sobre robots e IA corpórea!