La industria de la movilidad asistida ha permanecido, paradójicamente, estática durante décadas, mientras que sectores como la telefonía móvil y la computación personal han experimentado crecimientos exponenciales. En este contexto, la startup estadounidense ATDev (Assistive Technology Development Inc.) ha irrumpido con una propuesta que no solo busca desplazar a un usuario de un punto A a un punto B, sino reintegrarlo plenamente en su entorno físico. Con millones de usuarios de sillas de ruedas eléctricas tan solo en los Estados Unidos, y un mercado global en expansión impulsado por el envejecimiento demográfico, la plataforma RAMMP (Robotic Assistive Mobility and Manipulation Platform) se posiciona como el estándar de facto para la próxima generación de dispositivos médicos inteligentes.
RAMMP: La Arquitectura que Desafía el Statu Quo de la Discapacidad
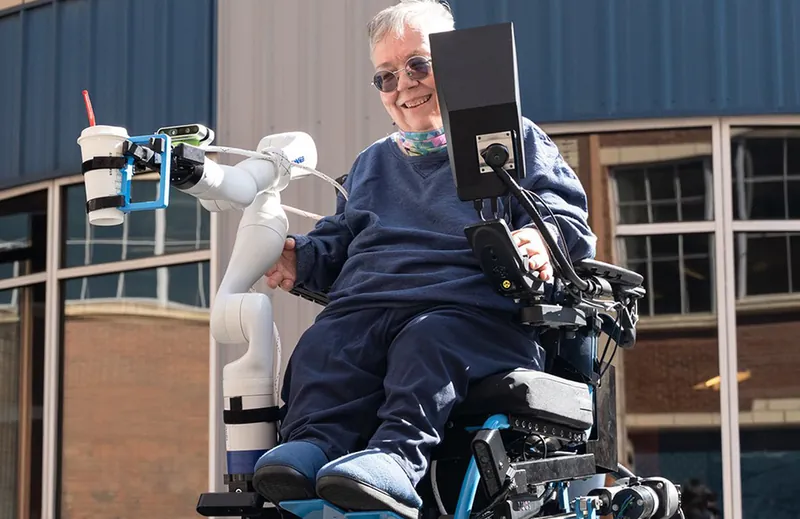
La Plataforma de Manipulación y Movilidad Asistida Robótica (RAMMP) no es simplemente un accesorio; es una reingeniería total del concepto de silla de ruedas eléctrica. A diferencia de los modelos tradicionales que funcionan como sistemas cerrados y limitados, RAMMP utiliza una arquitectura de software abierto basada en ROS 2, lo que permite una integración fluida entre el chasis motorizado y un brazo robótico articulado de alta precisión. Esta sinergia técnica permite que el sistema realice tareas de manipulación compleja que antes requerían de un cuidador humano, tales como abrir puertas pesadas, manipular utensilios de cocina o recoger objetos del suelo con una destreza milimétrica.
Desde una perspectiva de ingeniería, el desafío radica en la coordinación de los grados de libertad (DoF). El brazo robótico integrado debe operar en un espacio de trabajo dinámico y no estructurado, lo que exige el uso de algoritmos de IA Física y modelos de visión por computadora para la detección de obstáculos y la planificación de trayectorias en tiempo real. La implementación de sensores LiDAR de estado sólido y cámaras de profundidad permite que la silla de ruedas no solo 'vea', sino que 'entienda' la semántica de su entorno, diferenciando entre una mascota en movimiento y un obstáculo estático.
- Grados de Libertad (DoF): El brazo robótico cuenta con 6 a 7 grados de libertad, permitiendo movimientos antropomórficos naturales para tareas de alcance y manipulación.
- Middleware de Control: Integración total con GitHub y repositorios de ROS 2 para facilitar la actualización de algoritmos de navegación autónoma.
- Capacidad de Carga (Payload): Diseñado para manipular objetos de hasta 2.5 kg en extensión completa, cubriendo el 90% de las necesidades diarias de un usuario promedio.
- Autonomía Energética: Sistema de gestión de baterías de litio-ferrofosfato (LiFePO4) que alimenta tanto la tracción como la robótica sin comprometer el rango operativo de 20 km.
- Interfaz de Usuario (HMI): Control mediante joystick adaptativo, comandos de voz y, en fases experimentales, interfaces cerebro-computadora (BCI).
"Lo vi en AI Robot: La verdadera innovación no es solo mover a una persona, sino devolverle la capacidad de interactuar con su entorno de forma autónoma a través de la IA física."
El Impacto del Nearshoring y la Cadena de Suministro en la Robótica Médica
El desarrollo de ATDev no ocurre en el vacío. La tendencia del Nearshoring en América del Norte, particularmente en México, juega un papel crucial en la viabilidad comercial de estas tecnologías. La fabricación de componentes de alta precisión para dispositivos médicos y la proximidad de clústeres de ingeniería en estados como Chihuahua, Querétaro y Nuevo León, ofrecen una ventaja competitiva para startups que buscan escalar la producción de hardware complejo sin depender exclusivamente de las cadenas de suministro asiáticas, que han demostrado ser vulnerables.
Para México, la llegada de tecnologías como RAMMP representa una oportunidad de oro para transitar de la manufactura básica a la mentefactura. La integración de sistemas robóticos asistenciales requiere de ingenieros especializados en mecatrónica, sistemas embebidos y validación de software bajo normativas internacionales como la ISO 13485. ATDev, liderada por Owen Kent —quien ha sido usuario de silla de ruedas por más de 30 años—, entiende que el costo de estas unidades debe reducirse mediante economías de escala y procesos de ensamblaje optimizados en la región, permitiendo que esta tecnología sea accesible no solo para el mercado estadounidense, sino para toda América Latina.
Hacia Modelos VLA: El Futuro de la Interacción Humano-Robot
El siguiente paso lógico para ATDev es la incorporación de modelos de Visión-Lenguaje-Acción (VLA). Estos modelos neuronales permitirán que el usuario dé instrucciones de alto nivel, como "tráeme la botella de agua de la mesa", y que el sistema RAMMP descomponga esa orden en una serie de acciones motoras coordinadas: navegar hacia la mesa, identificar la botella mediante segmentación de imagen, planificar el agarre y ejecutar la manipulación. Este nivel de abstracción eliminará la carga cognitiva de controlar manualmente cada articulación del brazo robótico.
En conclusión, ATDev no solo está construyendo una silla de ruedas; está cimentando las bases de una nueva categoría de AMR (Autonomous Mobile Robots) para el cuidado personal. La convergencia de la IA generativa, la robótica de manipulación y la infraestructura de software abierto está a punto de cerrar la brecha tecnológica que ha marginado a millones de personas. Como portal líder en tecnología, en AI Robot seguiremos de cerca cómo esta plataforma evoluciona de prototipos funcionales a despliegues masivos en hospitales y hogares inteligentes, marcando un hito en la historia de la autonomía humana.
🔗 Recursos y Enlaces Recomendados para Profundizar
- The Robot Report - ATDev Update ↗ — Reportaje original sobre el progreso de ATDev en el desarrollo de sillas de ruedas robóticas.
- ROS 2 (Robot Operating System) ↗ — Documentación oficial del middleware estándar para el desarrollo de aplicaciones robóticas avanzadas.
- IEEE Robotics and Automation Society ↗ — Recursos técnicos y papers sobre los últimos avances en manipulación robótica y asistencia.