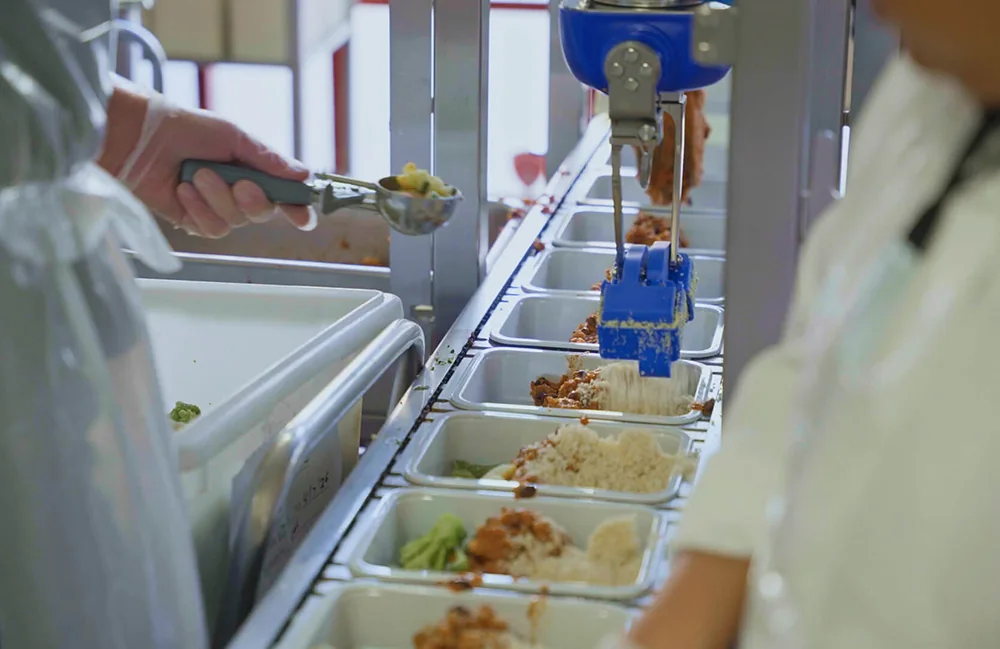
La automatización industrial ha dominado con éxito la manipulación de objetos rígidos durante décadas; sin embargo, la verdadera frontera de la Inteligencia Artificial Física (Physical AI) se encuentra en el caótico y maleable mundo de los alimentos. En el marco del próximo RoboBusiness en Santa Clara, California, Rajat Bhageria, fundador y CEO de Chef Robotics, expondrá por qué la comida representa el benchmark más exigente y, a la vez, el catalizador más prometedor para la robótica de próxima generación. Con más de 118 millones de porciones servidas en entornos de producción reales en Norteamérica y Europa, la compañía de San Francisco está demostrando que la transición de demostraciones de laboratorio a sistemas desplegables a escala industrial requiere un enfoque radicalmente nuevo basado en datos masivos y modelos fundacionales especializados.
1. La tiranía de la materia deformable: Más allá de los objetos rígidos
En el desarrollo de modelos de fundación tradicionales, los ingenieros suelen entrenar a los agentes robóticos utilizando geometrías predecibles y rígidas, como cajas, componentes electrónicos o herramientas de metal. La comida rompe por completo este paradigma de control. Cada ingrediente es intrínsecamente deformable, inconsistente en peso, volumen y textura, altamente sensible a la temperatura y propenso a sufrir daños estructurales si se aplica una fuerza descalibrada. Un tomate cherry, una porción de puré de papas y una pieza de pollo marinado requieren estrategias de agarre y dinámicas de control de fuerza completamente distintas.
Para resolver esto, los sistemas de visión por computadora tradicionales y las arquitecturas de control rígidas resultan insuficientes. Se requiere una integración profunda de redes neuronales de código abierto como PyTorch y middleware robusto como ROS 2 para procesar flujos de datos multidimensionales en tiempo real. La variabilidad extrema de los ingredientes exige que los algoritmos no solo reconozcan la posición tridimensional del objeto, sino que estimen sus propiedades viscoelásticas antes y durante el contacto físico, adaptando la presión del efector final milisegundo a milisegundo.
2. Food Foundation Model (FFM): El cerebro de la destreza táctil
La propuesta disruptiva de Chef Robotics radica en la creación del Food Foundation Model (FFM), un modelo de IA física entrenado con el conjunto de datos de manipulación de materiales deformables más grande del mundo. A diferencia de los enfoques de programación tradicionales que requieren reescribir código para cada nuevo ingrediente o SKU (Stock Keeping Unit), el FFM permite que los brazos robóticos generalicen su comportamiento ante ingredientes nunca antes vistos con un reentrenamiento mínimo. Esto es crucial para las plantas de manufactura de alimentos de alta mezcla, donde los menús y las recetas cambian constantemente para satisfacer la demanda del mercado.
Este modelo no solo se alimenta de cámaras RGB-D de alta resolución, sino que integra de manera nativa la retroalimentación táctil de sensores de fuerza y torque montados en las pinzas del robot. Al combinar la percepción visual con la propiocepción táctil, el sistema puede ejecutar tareas complejas como el porcionado preciso de alimentos pegajosos o el acomodo delicado de hojas verdes sin triturarlas. La capacidad de generalización del FFM representa un salto cuántico hacia la autonomía real en entornos industriales dinámicos.
3. Especificaciones técnicas y arquitectura del sistema
Para lograr un despliegue confiable en las más de doce plantas de manufactura donde opera Chef Robotics, el sistema debe cumplir con rigurosos estándares de rendimiento físico y computacional:
- Modelo Fundacional (FFM): Entrenado con un dataset propietario que supera los 118 millones de ciclos de manipulación en entornos de producción reales.
- Frecuencia de Control Táctil: Bucles de retroalimentación de fuerza-torque operando a frecuencias superiores a 1 kHz para evitar el aplastamiento de tejidos blandos.
- Efectores Finales Híbridos: Pinzas adaptativas que combinan succión neumática regulada y dedos mecánicos con recubrimientos de elastómeros de grado alimenticio aprobados por la FDA.
- Tolerancia Ambiental: Hardware con certificación IP69K capaz de operar en rangos de temperatura críticos de cadena de frío (0°C a 4°C) y soportar procesos de sanitización agresivos.
- Algoritmos de Visión: Segmentación semántica en tiempo real optimizada para discriminar ingredientes superpuestos o con oclusiones severas en bandas transportadoras de alta velocidad.
"Lo vi en AI Robot: La manipulación de objetos deformables no es solo el siguiente paso para la automatización de alimentos; es la llave maestra para desbloquear la destreza robótica generalizada en la medicina, la agricultura y la manufactura avanzada."
4. El efecto multiplicador: De la cocina a la medicina y la agricultura
El impacto de resolver la manipulación de alimentos se extiende mucho más allá de la industria alimentaria. Como señalará Rajat Bhageria en su ponencia en RoboBusiness, las técnicas desarrolladas para dominar la materia deformable —tales como el agarre adaptativo, la integración de retroalimentación táctil avanzada y el entrenamiento con distribuciones de alta varianza— son directamente transferibles a otros sectores críticos. La medicina, por ejemplo, se beneficiará enormemente de estos avances para el desarrollo de robots quirúrgicos capaces de manipular tejidos blandos y órganos con extrema delicadeza.
Asimismo, sectores como la agricultura de precisión (para la cosecha automatizada de frutos delicados) y la logística de empaque flexible encontrarán en estos modelos de IA Física la solución a cuellos de botella históricos. En un contexto global marcado por la relocalización de cadenas de suministro o nearshoring y una escasez persistente de mano de obra calificada, la capacidad de desplegar robots capaces de interactuar de forma segura y eficiente con el mundo físico no rígido dejará de ser un experimento de laboratorio para convertirse en el estándar de la competitividad industrial moderna.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Chef Robotics Official Website ↗ — Portal oficial de la compañía pionera en la automatización de la producción de alimentos mediante IA Física.
- RoboBusiness Conference ↗ — El evento líder en robótica industrial y de servicios donde se presentarán los últimos avances en manipulación deformable.
- Deformable Object Manipulation in Robotics (arXiv) ↗ — Un artículo de investigación exhaustivo sobre los retos matemáticos y de control en la manipulación de objetos no rígidos.