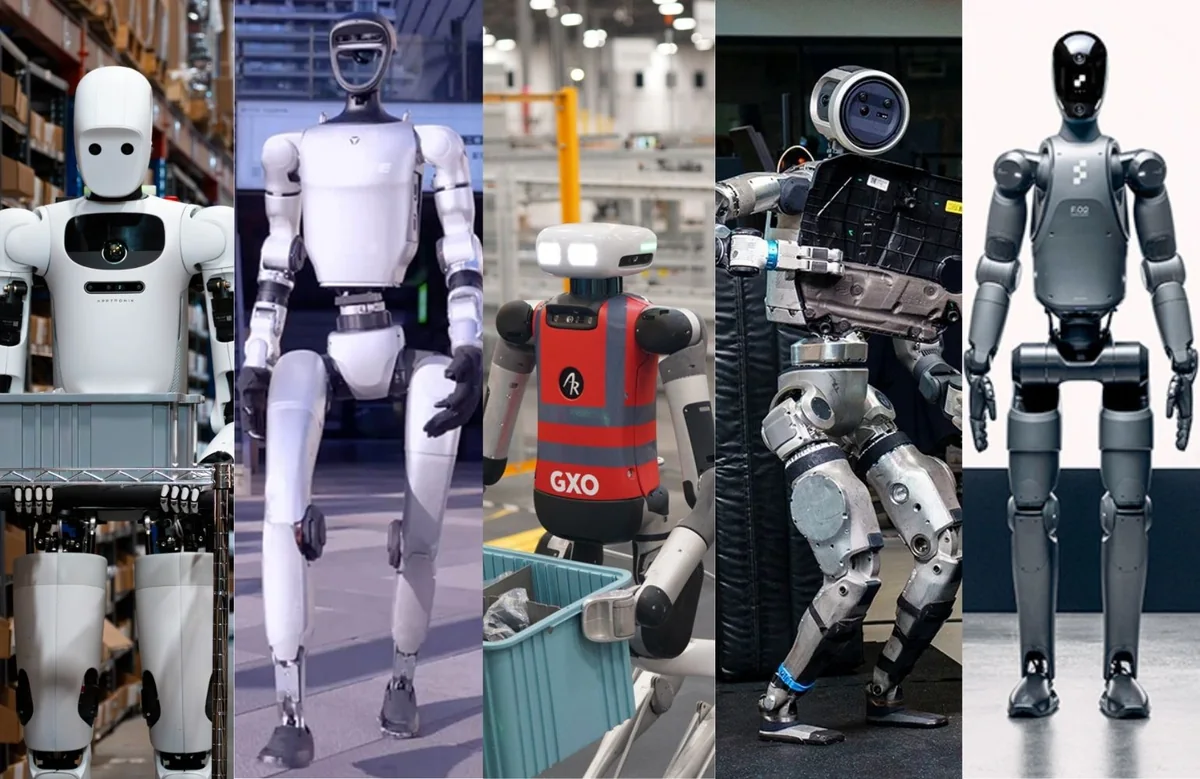
En la carrera global por comercializar robots humanoides, la industria enfrenta un desajuste temporal crítico: mientras que los modelos de Inteligencia Artificial Física, la simulación masiva en entornos como NVIDIA Isaac Gym y el software VLA (Visión-Lenguaje-Acción) iteran en cuestión de días o semanas, el hardware mecatrónico evoluciona a un ritmo sustancialmente más lento. Pasar del plano al prototipo funcional requiere meses, y dar el salto hacia la producción en volumen a escala industrial suele tomar años. Esta disonancia temporal representa el verdadero cuello de botella del sector, un dilema que Yoshi Umeno, Director Global de Desarrollo de Negocios para Robótica en Kollmorgen (marca perteneciente a Regal Rexnord), abordará minuciosamente durante el congreso RoboBusiness.
El cuello de botella mecatrónico: Software ágil frente a hardware rígido
La narrativa dominante en los medios tecnológicos suele centrarse en los avances deslumbrantes de las redes neuronales y el aprendizaje por refuerzo. Sin embargo, en el mundo real de la manufactura y la logística, un algoritmo perfecto es inútil si la articulación física del robot se sobrecalienta a los veinte minutos de operación o si el juego mecánico (backlash) de los reductores compromete la precisión milimétrica requerida en una línea de ensamble. Los fabricantes de equipos originales (OEM) de robots humanoides —desde nombres emergentes hasta titanes consolidados— están descubriendo que escalar un prototipo no consiste simplemente en replicar el diseño inicial diez mil veces, sino en rediseñar fundamentalmente la mecatrónica para su manufacturabilidad.
El enfoque tradicional de intentar utilizar una solución motriz genérica o estandarizada ("one-size-fits-all") para todo el cuerpo del humanoide ha demostrado ser técnicamente ineficiente y económicamente inviable. Las exigencias dinámicas del tobillo de un robot de 70 kilogramos no guardan relación alguna con los requerimientos de densidad de par de sus hombros o con la delicadeza termodinámica de sus articulaciones distales. Comprender y segmentar el cuerpo robótico por zonas de carga y respuesta de frecuencia es la clave para superar el abismo de la producción.
Arquitectura por zonas corporales y especificaciones de movimiento
Durante su ponencia "A Joint-by-Joint Guide to Humanoid Motion", Umeno desglosará cómo cada región del cuerpo robótico impone desafíos de ingeniería diametralmente opuestos. La selección de motores sin carcasa (frameless motors), la integración de reductores armónicos frente a planetarios strain-wave, y el diseño de la gestión térmica dictan la diferencia entre un prototipo de laboratorio y una máquina capaz de operar en turnos industriales de tres turnos seguidos.
- Zona de Carga Inferior (Cadera, Rodillas, Tobillos): Demanda la mayor densidad de par continuo y pico del sistema, junto con una resistencia extrema a impactos mecánicos. Requiere servomotores con bobinados optimizados para disipación térmica y reductores de alta rigidez torsional capaces de soportar dinámicas de marcha rápida.
- Zona de Manipulación (Hombros, Codos, Muñecas): Prioriza el peso contenido para minimizar la inercia propia del brazo, buscando la máxima relación par-peso. Exige encoders absolutos de alta resolución para posicionamiento micrométrico en tareas de ensamblaje.
- Zona de Destreza Distal (Manos y Dedos): Impone restricciones severas de espacio físico. Exige micromotores de corriente continua sin escobillas integrados con sensores de par o corriente para permitir una manipulación sutil de objetos frágiles.
- Arquitectura del Bus de Comunicación: Integración de protocolos en tiempo real de ultra baja latencia como EtherCAT para sincronizar decenas de ejes en bucles de control de sub-milisegundo.
"Lo vi en AI Robot: El verdadero cuello de botella de la robótica humanoide no reside en los algoritmos de visión o lenguaje, sino en la brecha física entre la velocidad del software y la manufactura masiva de hardware de precisión."
Co-ingeniería y el impacto directo en el Nearshoring regional
Para la región de Norteamérica, y particularmente para México en el contexto del Nearshoring, el informe de Kollmorgen cobra una relevancia estratégica inmediata. La relocalización de cadenas de suministro de alta tecnología hacia México no solo implica la instalación de plantas de ensamblaje final, sino la necesidad de establecer un ecosistema de manufactura avanzada capaz de suministrar componentes mecatrónicos con tolerancias estrictas. La co-ingeniería entre los diseñadores de robótica y los fabricantes de componentes de movimiento permite optimizar las piezas desde la fase conceptual para evitar fallos de producción a gran escala.
La transición hacia volumen masivo exige reducir la complejidad del ensamble manual mediante la integración modular de componentes: alojamientos de motor que actúan simultáneamente como estructuras disipadoras de calor y carcasas de reductores integrados. La adopción de estos esquemas mecatrónicos co-diseñados acelerará la llegada de flotas de humanoides a las plantas automotrices y centros logísticos del corredor industrial norteamericano.
De la muestra funcional a la línea de ensamblaje masiva
El camino para pasar de cinco unidades de prueba en un entorno controlado a miles de unidades desplegadas en plantas logísticas internacionales pasa de forma obligada por la estandarización de los subsistemas motrices. Los socios de movimiento no deben limitarse a vender componentes aislados; deben ofrecer plataformas de pruebas térmicas, caracterización de dinámica de fluidos y soporte de validación de vida útil bajo ciclos de trabajo reales.
En conclusión, el análisis que se presentará en RoboBusiness marca un punto de inflexión maduro para la industria robótica mundial: la superación de la fase de demostración estacional para dar paso a la era del escalamiento industrial rigoroso, donde el dominio del movimiento articulación por articulación definirá a los ganadores del mercado global.
🔗 Recursos y Enlaces Recomendados para Profundizar
- The Robot Report - Kollmorgen at RoboBusiness ↗ — Cobertura original sobre la presentación de Yoshi Umeno y Kollmorgen en el evento RoboBusiness.
- RoboBusiness Official Event ↗ — Portal oficial de la conferencia global sobre desarrollo, innovación y comercialización de robótica.
- Kollmorgen Robotics Solutions ↗ — Documentación técnica sobre motores frameless, servoaccionamientos y componentes para robótica avanzada.