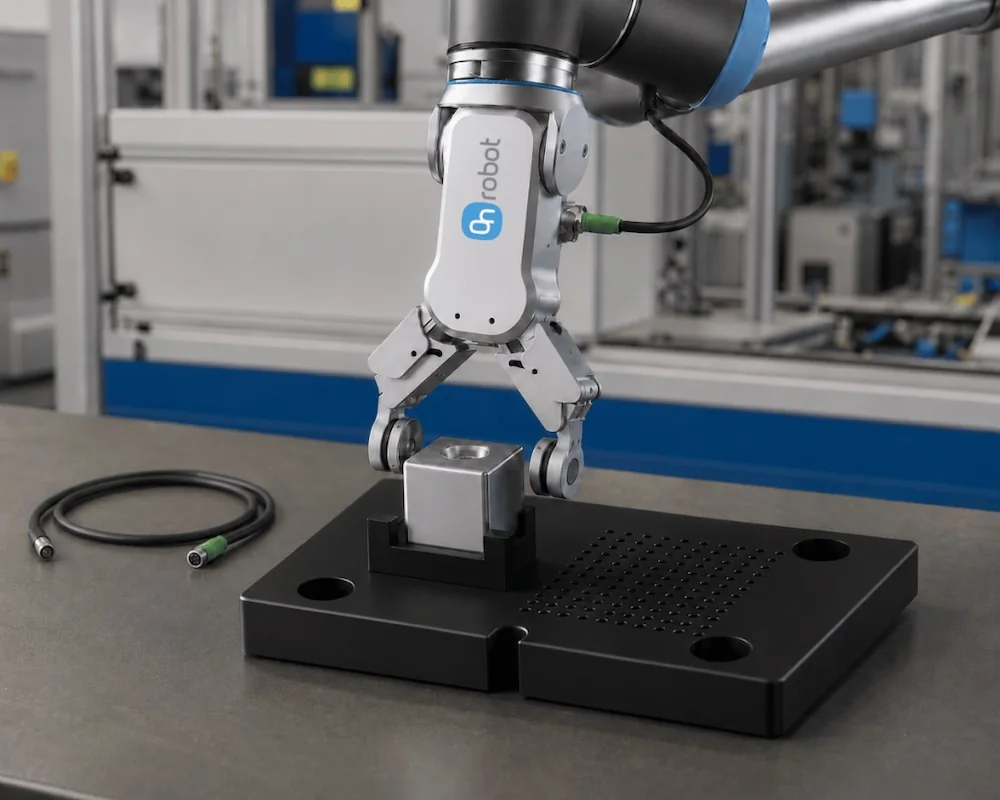
La convergencia entre los modelos de Inteligencia Artificial de Visión-Lenguaje-Acción (VLA) y la robótica industrial ha alcanzado un punto de inflexión. Aunque el software impulsado por redes neuronales profundas y simulación acelerada por GPU permite a los sistemas percibir y razonar sobre entornos complejos, el verdadero cuello de botella para la adopción masiva de la IA Física (Physical AI) se encuentra en la capa física de ejecución: los efectores finales o pinzas robóticas (EOAT, End-of-Arm Tooling). Sin herramientas de sujeción versátiles, sensorizadas y adaptativas, las capacidades teóricas de la IA quedan relegadas a demostraciones de laboratorio sin impacto en las líneas de ensamblaje real.
La brecha de ejecución: De los modelos VLA a la interacción táctil real
Durante la última década, la automatización industrial tradicional ha dependido de herramental altamente especializado e inflexible. Cada componente en una línea de producción requería una pinza diseñada a medida con topología fija, limitando severamente la capacidad del sistema para adaptarse a variaciones de tamaño, tolerancia o material. Con la llegada de arquitecturas como las desarrolladas en NVIDIA Isaac y la integración de modelos fundacionales de código abierto en Hugging Face, los robots actuales son capaces de planificar trayectorias al vuelo y entender contextos espaciales complejos.
Sin embargo, cuando una política de IA genera un comando para tomar un objeto amorfo o frágil, la orden debe traducirse en contacto físico real. Si la pinza carece de la retroalimentación Háptica o de la flexibilidad mecánica necesaria, la incertidumbre del entorno destruye la ejecución de la tarea. La Inteligencia Artificial Física exige que el hardware sea tan adaptable como el algoritmo que lo controla, creando un bucle cerrado donde la percepción y el agarre se corrigen mutuamente en tiempo real.
Los pilares técnicos del EOAT adaptativo para la era de la IA
Para desbloquear el verdadero potencial de los robots móviles autónomos (AMR) y brazos articulados en entornos no estructurados, la nueva generación de grippers debe cumplir con requisitos técnicos rigurosos que van más allá del simple accionamiento neumático o servomotorizado de dos posiciones.
Las pinzas diseñadas para IA Física integran control de impedancia variable, matrices de sensores táctiles de alta densidad y algoritmos de procesamiento local que alimentan a los middleware de robótica modernos como ROS 2.
- Control de Impendancia Dinámica: Capacidad de modificar la rigidez del agarre en tiempo real (ajustando la fuerza de 0.1 N a 60 N) según las características del objeto inferidas por el modelo visual.
- Retroalimentación Táctil de Alta Resolución: Integración de pieles sintéticas con sensores piezorresistivos u ópticos (estilo GelSight) para detectar deslizamiento microestructural antes de que ocurra una caída.
- Percepción Multimodal Integrada: Cámaras integradas a la muñeca combinadas con codificadores magnéticos absolutos para retroalimentación kinemática instantánea.
- Bucle de Control de Baja Latencia: Tasa de refresco en la capa de hardware por debajo de los 5 ms (>200 Hz), permitiendo a las redes neuronales reactivas corregir la postura de la pinza mid-execution.
"Lo vi en AI Robot: De nada sirve tener un modelo con miles de millones de parámetros en la nube si la pinza robótica destruye la pieza al intentar ajustarse a su geometría real."
Impacto directo en la logística, AMR y la cadena de suministro por Nearshoring
En el contexto del ecosistema industrial en México y América Latina, impulsado fuertemente por la relocalización de cadenas de suministro (Nearshoring), la variabilidad de componentes en las plantas automotrices, electrónicas y de logística intensiva representa un desafío operacional cotidiano. Los robots equipados con pinzas rígidas convencionales requieren horas de reprogramación y cambio físico de herramientas cada vez que cambia el SKU de un producto.
El despliegue de efectores finales inteligentes en robots AMR y cobots permite a las empresas manufactureras reducir drásticamente el downtime o tiempo de inactividad. Un solo gripper adaptativo, impulsado por políticas de aprendizaje por imitación (como el marco de trabajo LeRobot de Hugging Face), puede manipular desde paquetes de cartón blando hasta conectores metálicos complejos sin intervención humana para el cambio de herramental.
El futuro de la manipulación háptica y el escalado de datos
El desarrollo de la IA Física no es únicamente un dilema de software, sino un problema de mecatrónica integrada. A medida que los desarrolladores recopilan datos de teleoperación y demostraciones en el mundo físico para entrenar modelos de base, la calidad del dataset depende directamente de la riqueza de los datos sensoriales capturados por el gripper durante la interacción.
En los próximos años, veremos una transición rápida desde grippers paralelos rígidos hacia efectores diestros de múltiples dedos con retroalimentación háptica avanzada. Las empresas de robótica que logren cerrar la brecha entre los algoritmos de aprendizaje profundo y la respuesta mecánica de los efectores finales serán las que lideren la transformación automatizada en los sectores de logística, ensamblaje de precisión y servicios avanzadas.
🔗 Recursos y Enlaces Recomendados para Profundizar
- The Robot Report - How better grippers can unlock physical AI ↗ — Artículo original sobre la importancia crítica de los efectores finales en el despliegue de modelos de IA Física.
- IEEE Xplore - Tactile Sensing in Robotic Grippers ↗ — Investigación académica sobre la integración de matrices de sensores táctiles para manipulación háptica de precisión.
- Hugging Face Robotics & LeRobot ↗ — Recursos y modelos de código abierto enfocados en el aprendizaje por imitación y control de hardware robótico.