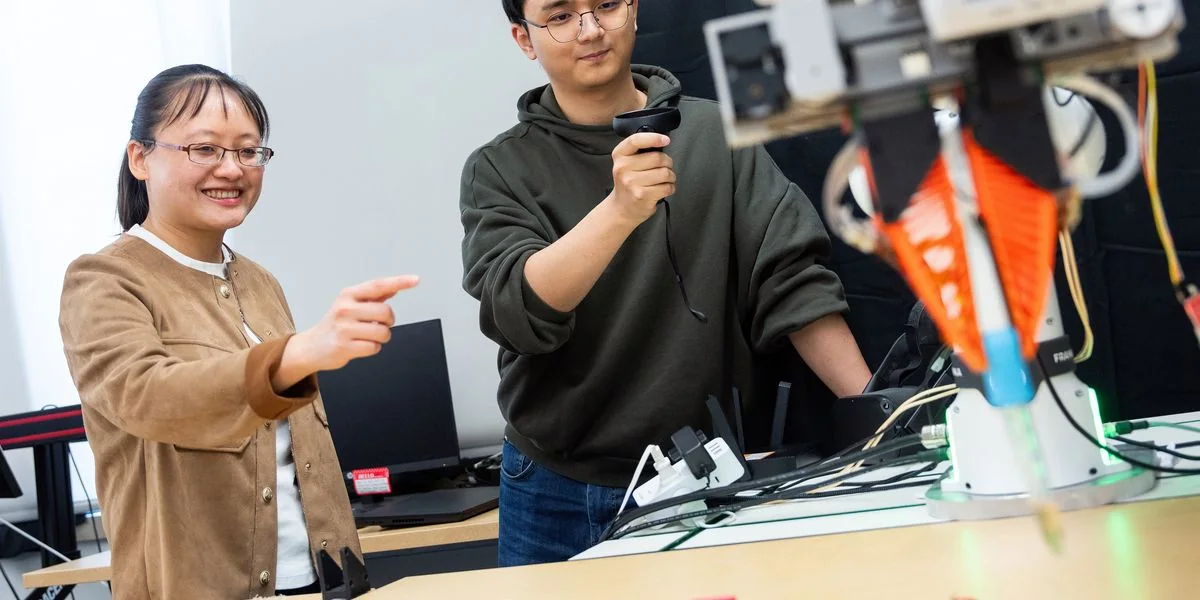
Uno de los mayores cuellos de botella en la robótica autónoma moderna y la Inteligencia Artificial Física no es la capacidad de cómputo, sino la rigidez de los modelos cuando enfrentan escenarios fuera de distribución (OOD, por sus siglas en inglés). Tradicionalmente, cuando un brazo robótico o un sistema manipulador encuentra un objeto en una postura nunca antes vista, el algoritmo intenta ejecutar una acción a ciegas, acumulando errores compuestos que desembocan en un fallo catastrófico. Para resolver esta brecha crítica, la Dra. Yen-Ling Kuo, profesora en la Universidad de Virginia y galardonada por la IEEE Robotics and Automation Society, ha desarrollado Diff-DAgger, un marco conceptual y práctico que permite a los robots estimar su propia incertidumbre mediante políticas de difusión y solicitar asistencia humana exactamente cuando es necesario.
El dilema del Out-of-Distribution y los límites del DAgger tradicional
Durante años, el aprendizaje por imitación (Imitation Learning) ha sido la columna vertebral del adiestramiento robótico. Mediante teleoperación, un operador humano guía al robot repetidamente para realizar tareas como ensamblar componentes, cortar fruta o manipular objetos frágiles. Sin embargo, en el mundo real, pequeños cambios en la iluminación, el ángulo del objeto o la fricción de la superficie provocan desviaciones. El método conocido como Dataset Aggregation (DAgger) intentó mitigar esto introduciendo supervisión continua: el robot ejecuta la tarea y un humano interviene en tiempo real para corregir la trayectoria, alimentando esos nuevos estados al conjunto de datos de entrenamiento.
Para evitar que un operador humano tenga que vigilar al robot el 100% del tiempo, surgió el enfoque Robot-Gated DAgger, donde la máquina evalúa si debe pedir ayuda. La estrategia más común consistía en entrenar múltiples modelos paralelos (ensembles). Si todos los modelos coincidían en la acción a tomar, el robot avanzaba; si discrepaban, se interpretaba como incertidumbre y se solicitaba asistencia. No obstante, los conjuntos de modelos presentan dos fallas estructurales severas: en primer lugar, entrenar múltiples copias de modelos masivos (como los recientes Vision-Language-Action o VLA) es prohibitivo en términos computacionales; en segundo lugar, en tareas donde existen múltiples formas válidas de completar una acción (distribuciones multimodales), la desacuerdo entre modelos no significa incertidumbre, sino simplemente caminos alternativos hacia el mismo objetivo.
- Predicción de fallos (+39%): Diff-DAgger incrementa en casi un 40% la precisión para anticipar un colapso antes de que el efector final cometa un error irreversible.
- Tasa de éxito operativa (+20%): Eleva la finalización efectiva de tareas en entornos dinámicos no estructurados.
- Velocidad de ejecución (8x): Logra completar tareas casi ocho veces más rápido que los métodos tradicionales basados en consenso de ensamble.
- Reutilización de Loss de Difusión: Convierte la señal de ruido del modelo en una métrica matemática de confianza sin costo computacional adicional.
"Lo vi en AI Robot: La verdadera autonomía no radica en que un robot ejecute una tarea perfectamente bajo condiciones ideales, sino en su capacidad metacognitiva para saber exactamente cuándo está a punto de fallar."
La arquitectura de Diff-DAgger: Convertir la pérdida de difusión en metacognición física
La innovación clave introducida por Kuo en el paper Diff-DAgger: Uncertainty Estimation with Diffusion Policy for Robotic Manipulation radica en aprovechar la naturaleza de las Diffusion Policies. Las políticas de difusión, inspiradas en modelos generativos de imágenes como Stable Diffusion o Midjourney, generan acciones robóticas mediante un proceso iterativo de eliminación de ruido. Este enfoque es excepcionalmente robusto para modelar distribuciones multimodales complejas de acciones físicas.
El equipo de la Dra. Kuo descubrió que la propia función de pérdida de difusión (diffusion loss) —la señal matemática que mide qué tan bien el modelo elimina el ruido durante el entrenamiento— puede ser reutilizada durante la inferencia como un comprobador de confianza en tiempo real. Durante la ejecución de una maniobra, el robot calcula continuamente este valor y lo somete a una prueba estadística frente a la distribución aprendida en la etapa de entrenamiento. Si el robot navega por un espacio de estados familiar, el loss se mantiene bajo y estable; pero si detecta un escenario anómalo, la señal experimenta un pico repentino. Este pico actúa como un diagnóstico interno de fallo inminente, activando una consulta al supervisor humano únicamente en ese instante crítico.
Teoría de la Mente y el futuro de la IA Física colaborativa
Este avance no es un hecho aislado en la trayectoria de Yen-Ling Kuo. Con un doctorado obtenido en el MIT CSAIL y colaboraciones en el Center for Brains, Minds, and Machines (CBMM), el trabajo de Kuo integra principios de ciencia cognitiva como la "Teoría de la Mente" (Theory of Mind). Esta capacidad permite a los agentes autónomos inferir intenciones, estados mentales y señales implícitas de los humanos sin necesidad de comandos verbales directos.
Respaldada por subvenciones de prestigio como el NSF CAREER Award y el Young Faculty Researcher Award de Toyota Research Institute, la investigación de la Universidad de Virginia busca trasladar estos marcos a vehículos autónomos y entornos industriales de alta precisión. En el contexto actual de relocalización de cadenas de suministro (nearshoring), donde la automatización flexible y la convivencia segura entre operadores y robots son imperativos económicos, soluciones como Diff-DAgger marcan la pauta hacia una Inteligencia General Física verdaderamente robusta, interactiva y consciente de sus propios límites.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Proyecto Oficial Diff-DAgger ↗ — Sitio web del proyecto con el paper académico, videos de demostración y enlaces al código fuente.
- Perfil de Investigación de Yen-Ling Kuo (UVA) ↗ — Detalles académicos sobre las publicaciones y líneas de investigación de la Dra. Kuo en la Universidad de Virginia.
- IEEE Robotics and Automation Society ↗ — Portal de la sociedad científica que otorgó el premio WiRA Early Career Contribution Award a este desarrollo.