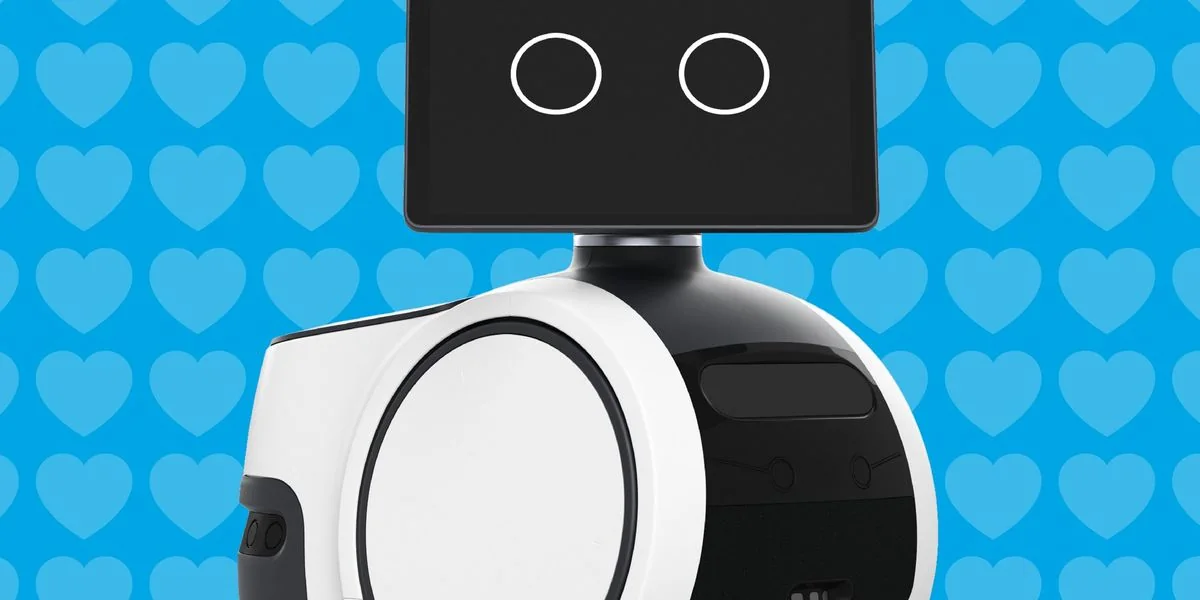
Cuando Amazon reclutó a Mike Forst en 2018 como diseñador principal de sonido UX para el proyecto Astro, la pregunta central de los ingenieros no era sobre la potencia del procesador o la cartografía SLAM, sino sobre su identidad: ¿era el robot una simple «Alexa con ruedas» o una entidad robótica con personalidad propia? En la era de la Inteligencia Artificial Encarnada (Embodied AI) y los modelos de visión, lenguaje y acción (VLA), la lección dejada por el desarrollo de Astro cobra una urgencia renovada. Crear un robot que navega por el hogar exige ir más allá del hardware funcional: requiere concebir el carácter como un sistema de diseño integral capaz de generar confianza, empatía y previsibilidad en la interacción humano-máquina.
1. La falsa dicotomía del electrodoméstico: Carácter por diseño vs. Carácter por accidente
Durante las primeras etapas del desarrollo de Astro en el ecosistema de productos de Amazon, el equipo de experiencia de usuario (UX) enfrentó una brecha metodológica fundamental. Un sector del desarrollo abogaba por tratar al dispositivo móvil como una mera extensión utilitaria de la interfaz de voz Alexa. Sin embargo, como argumentó Forst, cualquier objeto físico que se desplaza por un entorno doméstico y gira hacia un usuario con intención espacial deja inmediatamente de ser percibido como un electrodoméstico inerte. La mente humana asigna intención, humor y personalidad a los sistemas dinámicos de manera instintiva; ignorar el diseño de carácter no elimina la atribución de personalidad, simplemente la deja al azar.
Pruebas tempranas con usuarios confirmaron que integrar la voz completa de Alexa en un cuerpo robótico generaba una disonancia cognitiva inquietante (el fenómeno del Uncanny Valley aplicado al audio). La solución fue bifurcar la interfaz: Alexa actuaría como un asistente secundario para el diálogo verbal directo, mientras que la entidad principal del robot se expresaría de forma no verbal a través de un vocabulario sonoro, frecuencias armónicas, micro-gestos en pantalla y kinetoesferas de movimiento. Definir este lenguaje exigió establecer métricas severas para controlar el rango emocional básico, evitando respuestas exageradas de tristeza o ira que pudieran degradar la confianza operacional del usuario final.
2. Arquitectura del sonido y «Character Stitching»: El motor cinético de la empatía
En el diseño de software para sistemas dinámicos como los que operan sobre ROS 2 o arquitecturas propietarias de microcontroladores, la animación y el sonido suelen tratarse como capas secundarias de salida. En el caso de Astro, el equipo invirtió el flujo de trabajo convencional: la narrativa y el diseño de audio definieron la curva emocional primaria, y los ingenieros de animación programaron las trayectorias físicas ajustándose a la envolvente sonora (aceleraciones, atenuaciones y frecuencias de timbre).
Un concepto técnico crítico derivado de esta experiencia es el Character Stitching (o tejido de transiciones emocionales). Un fallo recurrente en la robótica de consumo consiste en activar secuencias pregrabadas sin fases de aceleración emocional previa ni desaceleración posterior; el robot salta instantáneamente de un estado neutro a un estado expresivo y vuelve a cero. Esta falta de fluidez en la modulación temporal destruye la ilusión de un procesamiento orgánico interno, delatando al sistema como una simple reproducción de código ejecutable. Para mitigar esto, los modelos de interacción deben incorporar transiciones suaves en la física del movimiento cinemático y en los tonos acústicos.
- Límites de Rango Emocional: Restricción del envelope expresivo para evitar oscilaciones drásticas en estados de error o baja batería.
- Tejido de Transiciones (Character Stitching): Algoritmos de interpolación cinemática y acústica que previenen cortes abruptos entre estados de inactividad y ejecución.
- Prioridad Auditiva Multimodal: El audio no verbal actúa como el reloj maestro (master clock) sobre el cual los servomotores y la pantalla sincronizan su animación.
- Adaptabilidad Contextual Dinámica: Evolución de respuestas preprogramadas estáticas hacia modelos VLA capaces de procesar el ambiente en tiempo real.
3. De la programación reactiva a los modelos VLA: El futuro del carácter en la IA Física
El mayor obstáculo enfrentado por Astro en 2018 fue que cada variación de contexto ambiental debía predecirse y diseñarse manualmente. Si bien el robot reaccionaba bien ante eventos simulados, el tail de situaciones inesperadas en un hogar real desbordaba cualquier árbol de decisiones determinista. En la actualidad, el auge de la IA Física y los modelos de Visión-Lenguaje-Acción (Hugging Face VLA Models) está transformando drásticamente esta premisa.
La diferencia entre un sistema percibido como «inteligente» y uno percibido como «consciente de su entorno» radica en la percepción contextual de presencia. Mientras que la capacidad es puramente funcional, la presencia es relacional. Los nuevos modelos generativos encarnados permiten que la personalidad del robot no solo ejecute reglas predefinidas, sino que aprenda los ritmos emocionales y las preferencias del espacio de convivencia, ajustando la velocidad de sus actuadores y el timbre de sus sonidos de forma adaptativa sin perder la coherencia de su identidad central.
4. El imperativo para líderes de producto en Robótica Avanzada
Para las empresas de hardware e integración robótica en el panorama actual de automatización y robótica de servicios, posponer el diseño de carácter es equivalente a aceptar un diseño defectuoso por omisión. Todo sistema físico con libertad de movimiento transmite intencionalidad desde el milisegundo en que inicia su trayectoria de navegación.
Los líderes de producto deben integrar tres directrices clave en su roadmap técnico: en primer lugar, definir la lógica emocional y los límites del carácter antes de programar las primitivas de interacción; en segundo lugar, incorporar los equipos de diseño narrativo y sonido en las fases iniciales de la arquitectura de software; y finalmente, diseñar la infraestructura de hardware y modelos para la adaptación continua, permitiendo que la interacción madure con el uso prolongado dentro de entornos industriales o domésticos.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Artículo original en IEEE Spectrum ↗ — Análisis exhaustivo de Mike Forst sobre el proceso de diseño de personalidad y sonido UX para el robot Amazon Astro.
- Documentación Oficial de Amazon Astro ↗ — Detalles técnicos de arquitectura de hardware, capacidades de patrullamiento y sensores del robot hogareño de Amazon.
- Ecosistema ROS 2 para Robótica Móvil ↗ — Documentación del sistema operativo de robótica estándar para la integración de nodos de audio, navegación y visión computacional.