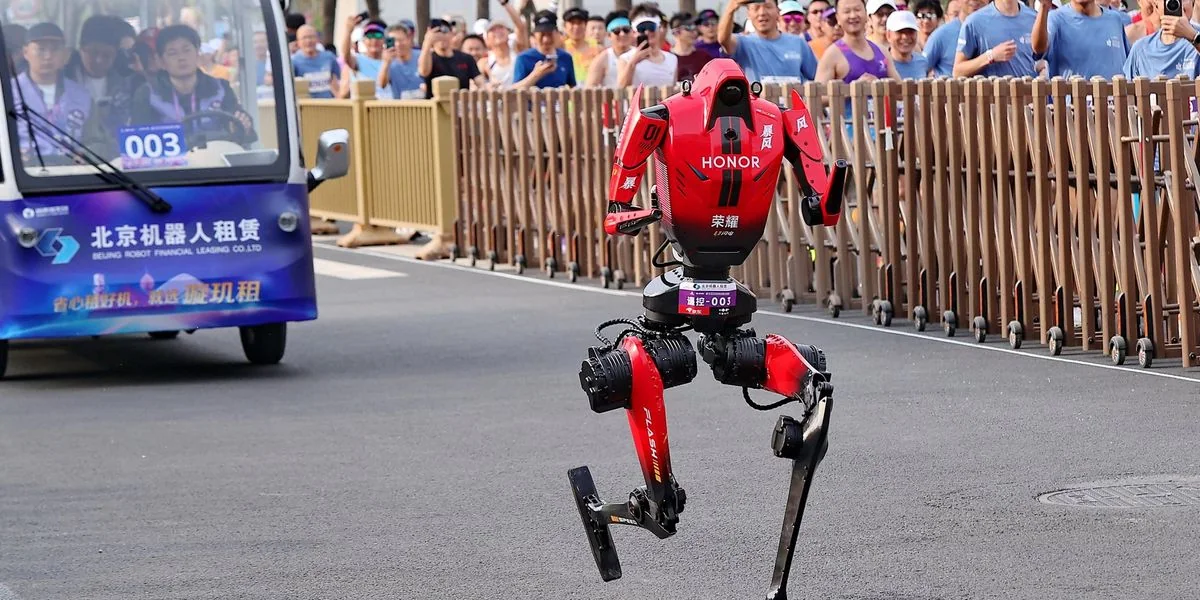
El 19 de abril de 2026, el robot humanoide Honor Lightning dejó perpleja a la comunidad internacional de mecatrónica al completar una media maratón en tan solo 50 minutos y 26 segundos. Esta marca destruyó el récord mundial humano por casi 7 minutos y superó por casi dos horas el mejor tiempo registrado por un robot en 2025. Sin embargo, lejos de tratarse de un avance milagroso impulsado por algoritmos incomprensibles de inteligencia artificial, la victoria de Honor responde a una resolución impecable de física fundamental, optimización de transmisiones electromecánicas y termodinámica de precisión.
Física del desplazamiento: El dilema entre la fase de apoyo y oscilación
Para comprender cómo el Honor Lightning alcanzó velocidades medias de 7 metros por segundo (más de 25 km/h), es esencial desglosar la biomecánica del trote robótico. La carrera de piernas se divide en dos fases iterativas: la fase de apoyo (stance phase), donde la extremidad empuja contra el suelo para redirigir el impulso vertical hacia arriba, y la fase de oscilación (swing phase), en la que la pierna opuesta se proyecta rápidamente hacia adelante para asegurar el siguiente punto de contacto.
En la robótica basada en motores eléctricos, generar par motor exige corriente eléctrica, y una mayor corriente implica pérdidas de energía en forma de calor por efecto Joule (I²R). Para mitigar la sobrecarga del motor, se emplean trenes de engranajes o reductores que amplifican el par y reducen la velocidad de salida. No obstante, una gran relación de reducción introduce un cuello de botella crítico: el rotor del motor debe girar sustancialmente más rápido, lo que incrementa la inercia reflejada e imposibilita la aceleración veloz necesaria durante la fase de oscilación. Existe, por ende, un punto óptimo de relación de reducción donde se maximiza la eficiencia global del ciclo de marcha.
- Consumo energético base: Estimado en aproximadamente 400 W totales para el Honor Lightning desplazándose a 7 m/s con una relación de transmisión optimizada de 45:1.
- Calor generado en la rodilla: La disipación continua en los motores de las articulaciones críticas alcanza cerca de 150 W de energía térmica constante por extremidad.
- Flujo de refrigeración activa: Bomba de alta potencia con caudal superior a 4 litros por minuto de líquido refrigerante.
- Arquitectura de circuitos: Cuatro circuitos independientes de refrigeración líquida dedicados a los motores motrices de las extremidades inferiores.
"Lo vi en AI Robot: La verdadera frontera del humanoide físico no radica únicamente en su arquitectura de red neuronal, sino en la capacidad termodinámica de disipar calor por pulgada cúbica bajo esfuerzo continuo."
Termodinámica en la rodilla: La innovación del enfriamiento capilar
Mientras que competidores reconocidos dentro de la industria —como Unitree— tuvieron que recurrir al uso provisional de mochilas con hielo para evitar que sus robots se fundieran por sobrecalentamiento en pruebas de resistencia, Honor implementó una arquitectura de disipación interna sin precedentes a nivel comercial. A velocidades humanas sostenidas, un robot de tamaño completo genera inevitablemente unos 150 vatios de calor disipado en los motores de la rodilla. La convección de aire tradicional es físicamente incapaz de extraer ese flujo térmico continuo en un espacio tan reducido.
Para superar esta barrera, Honor diseñó tubos de refrigeración líquida que penetran en la estructura del estator de los motores actuando como capilares sanguíneos. Aunque el enfriamiento por líquido ha sido estudiado académicamente en laboratorios como el MIT o en prototipos tempranos de Apptronik, integrar cuatro circuitos cerrados independientes de alta velocidad con un flujo de 4 L/min en un chasis dinámico representa un hito de ingeniería de producción. Sin este sistema térmico, el motor alcanzaría su límite crítico de desmagnetización o fallo de aislamiento en cuestión de minutos.
Trade-offs mecatrónicos: ¿Corredores especializados o humanoides multipropósito?
La razón por la cual plataformas comerciales consolidadas como el Unitree H1 o Agibot no alcanzaron este rendimiento radica en los compromisos fundamentales del diseño robótico. Un robot optimizado para caminar en entornos industriales o domésticos a 1.5 m/s utiliza relaciones de reducción significativamente menores (alrededor de 30:1). Si un robot diseñado para caminar a 30:1 intenta correr a 7 m/s, la potencia disipada por sus motores de rodilla se dispara por encima de los 300 W —más del doble que el modelo de Honor—, provocando un fallo térmico inminente.
Por el contrario, el Honor Lightning adopta motores de mayor diámetro (aproximadamente 110-150 mm, similares al estándar de la serie TQ-RoboDrive ILM115x25) y transmisiones de 45:1 calibradas específicamente para la velocidad. La contraparte inevitable de esta especialización es que el Lightning resulta ineficiente para labores de caminata lenta o permanencia de pie, donde sus motores de gran volumen consumen energía de manera ineficiente y reducen la maniobrabilidad en espacios estrechos.
En conclusión, el triunfo del Honor Lightning no invalida la arquitectura de otros fabricantes, sino que ilustra una lección perenne de la robótica física: la ingeniería siempre es un arte de equilibrios y concesiones. Comparar el desempeño de este especialista de las pistas con el de un robot multipropósito para plantas de ensamblaje —o con la resistencia biológica y versatilidad sensorial del ser humano— evidencia que el AGI físico requerirá transmisiones variables o módulos adaptativos para conciliar la máxima velocidad con la máxima polivalencia operativa.
🔗 Recursos y Enlaces Recomendados para Profundizar
- IEEE Spectrum: The Secret to Marathon-Winning Humanoid Robots ↗ — Artículo de análisis por el Dr. Avik De sobre las limitaciones físicas y de ingeniería en robots corredores.
- Especificaciones Técnicas TQ-RoboDrive ILM115x25 ↗ — Ficha técnica del motor frameless sin escobillas utilizado como modelo de referencia para el cálculo de par y potencia.
- Apptronik Apollo Platform Overview ↗ — Información sobre el humanoide comercial Apptronik y sus enfoques de diseño térmico y de actuación.