El campo de la Inteligencia Artificial Física (Physical AI) ha alcanzado un punto de inflexión donde la convergencia de robótica de hardware avanzado, ingeniería bioinspirada y modelos conductuales a gran escala está transformando teorías de laboratorio en capacidades operativas reales. El informe semanal de IEEE Spectrum pone en evidencia hitos de proporciones históricas: desde el primer partido de fútbol completo 11 contra 11 disputado íntegramente por robots humanoides autónomos sobre hardware real, hasta el lanzamiento de arquitecturas táctiles de 25 grados de libertad (DoF) y modelos de aprendizaje generalista capaces de reducir en un 66% los tiempos de ejecución industrial. Analizamos las implicaciones técnicas de estas innovaciones en el desarrollo de la AGI Física y su impacto directo en la reindustrialización global.
El hito del 11 vs 11 y la locomoción dinámica en entornos no estructurados
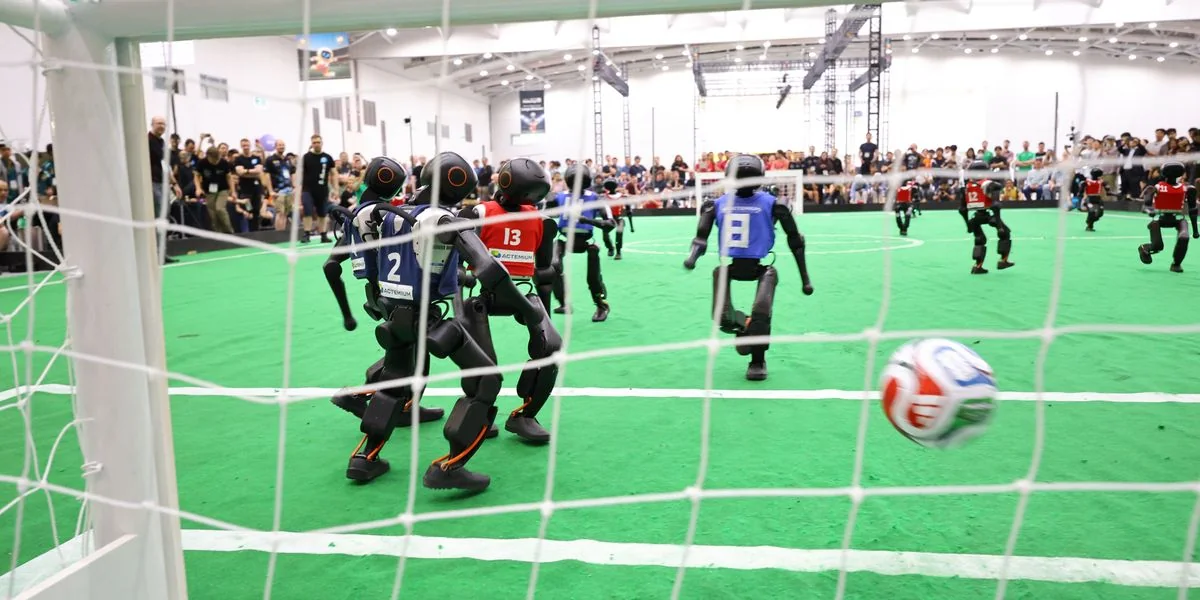
Durante décadas, la visión fundacional de la RoboCup —que un equipo de robots humanoides autónomos pueda derrotar al campeón mundial humano de fútbol para mediados del siglo XXI— parecía una meta lejana de la ciencia ficción. Sin embargo, la reciente realización del primer encuentro completo 11 contra 11 en hardware real demuestra el acelerado progreso de los algoritmos de locomoción dinámica y coordinación multiagente. Mantener el equilibrio cinemático en tiempo real ante colisiones imprevistas, variaciones de inercia y cambios bruscos en la trayectoria del balón exige una integración sin precedentes entre sensores propioceptivos, cámaras estereoscópicas y unidades de procesamiento gráfico (GPU) embebidas de alta eficiencia.
A la par de estos encuentros deportivos, exhibiciones masivas de plataformas como Atlas de Boston Dynamics en estadios ante 80,000 espectadores confirman que la robótica humanoide está abandonando los entornos controlados. Los controladores de Aprendizaje por Refuerzo Profundo (DRL) combinados con Control Predictivo basado en Modelos (MPC) están permitiendo a estos sistemas absorber impactos severos, recuperar la postura erguida en milisegundos y ejecutar maniobras complejas. Esta estabilidad no es un mero espectáculo; constituye la base mecánica requerida para operar con seguridad en entornos industriales y logísticos sin necesidad de modificar la infraestructura existente.
Destreza fina y modelos fundacionales: La era del 25-DoF y GEN-1
El principal cuello de botella para la adopción masiva de robots generalistas en la industria ha sido tradicionalmente la falta de manipulación háptica fina. La compañía 1X ha abordado este problema con la presentación de sus extremidades superiores para la plataforma NEO: manos de 25 grados de libertad (DoF) totalmente actuados mediante un sistema accionado por tendones, sensores táctiles distribuidos y cumplimiento mecánico (compliance) intrínseco. Esta arquitectura permite realizar manipulación dentro de la mano (*in-hand manipulation*), manejo de herramientas de precisión y ajuste fino de componentes frágiles, imitando la versatilidad de la mano humana.
Paralelamente, la escala en el modelado de IA para entornos físicos está cerrando la brecha de la generalización. La firma Generalist AI presentó GEN-1, un modelo fundacional que incrementa la tasa de éxito en tareas físicas complejas del 64% al 99%, multiplicando por tres la velocidad de ejecución y requiriendo tan solo una hora de datos de demostración por tarea. Este enfoque reduce drásticamente los costos asociados al aprendizaje por imitación (*Imitation Learning*) y acelerará el despliegue comercial en líneas de ensamblaje altamente flexibles.
- Manos de 25-DoF (1X NEO): Sistema impulsado por tendones con adaptabilidad mecánica activa y pasiva, sensores táctiles de alta resolución y capacidad de uso de herramientas de precisión.
- Modelo Generalista GEN-1: Tasa de éxito del 99% en tareas físicas de manipulación, aceleración 3x frente a modelos previo SOTA y refinamiento rápido con 1 hora de entrenamiento.
- Percepción Plantar de Baja Latencia: Integración de sensores de proximidad en las patas de cuadrúpedos para navegación en terrenos de peldaños discretos sin latencia de visión computacional, según investigación indexada en arXiv.
- Robótica Anfibia Bioinspirada: Prototipos desarrollados por el MIT y EPFL capaces de alternar entre natación submarina y vuelo mediante alas batientes para inspección ambiental.
- Marcos Normativos e Integración LBM: Impulso de Large Behavioral Models (LBM) por Boston Dynamics para la creación de estándares de seguridad nacional y entrenamiento de la fuerza laboral.
"Lo vi en AI Robot: El verdadero salto de la inteligencia artificial física no está solo en imitar la locomoción humana, sino en la convergencia de modelos conductuales masivos con manipulación háptica fina de alta tolerancia."
Percepción de baja latencia y robótica anfibia bioinspirada
Más allá de la escala humanoide, las innovaciones en sensores de proximidad están solucionando cuellos de botella críticos en la percepción robótica. Investigaciones recientes publicadas por la comunidad académica muestran cómo la inclusión de sensores de proximidad directa en la parte inferior de las extremidades de robótica quadrupedal permite superar barreras en terrenos complejos, como bloques o piedras de paso discontinuas. Al mitigar la dependencia exclusiva del procesamiento pesado de LiDAR o visión por computadora, reducen significativamente la latencia, las oclusiones y el consumo energético del procesador abordo.
En el plano de las plataformas híbridas, desarrollos conjuntos entre el MIT y la EPFL han dado lugar a un robot bioinspirado en aves buceadoras. Capaz de nadar con fluidez bajo el agua y salir despegando mediante el aleteo directo en el aire, este tipo de innovación expande los límites del monitoreo ambiental e inspección de infraestructuras *offshore*, donde los drones multirrotor tradicionales resultan ineficaces debido al cambio de densidad del medio.
La convergencia hacia la AGI Física y el Nearshoring Tecnológico
La combinación de hardware ágil, sensado táctil de alta densidad y modelos de comportamiento de gran escala (LBM) está marcando la pauta hacia una verdadera AGI Física. En el ecosistema del *nearshoring*, donde la relocalización de cadenas de suministro en Norteamérica y América Latina exige elevados niveles de eficiencia y adaptabilidad, estos avances representan la infraestructura técnica del mañana.
Como han señalado ejecutivos del sector durante los recientes foros de robótica, la adopción masiva no dependerá únicamente del hardware, sino de una estrategia unificada que integre normativas de seguridad, ética laboral y entrenamiento técnico. Las empresas y regiones que adopten tempranamente estas arquitecturas basadas en IA física liderarán el nuevo paradigma de la manufactura y la logística global.
🔗 Recursos y Enlaces Recomendados para Profundizar
- RoboCup Official Announcement ↗ — Detalles sobre el histórico partido 11 contra 11 de robots humanoides en hardware real.
- 1X NEO Hands Specification ↗ — Especificaciones técnicas de las nuevas manos robóticas de 25 DoF accionado por tendones.
- Generalist AI GEN-1 Model ↗ — Publicación del modelo fundacional físico que incrementa el éxito en tareas robóticas al 99%.
- arXiv: Foot Proximity Sensing for Quadrupeds ↗ — Paper sobre navegación autónoma en terrenos discretos mediante sensores de proximidad en las patas.