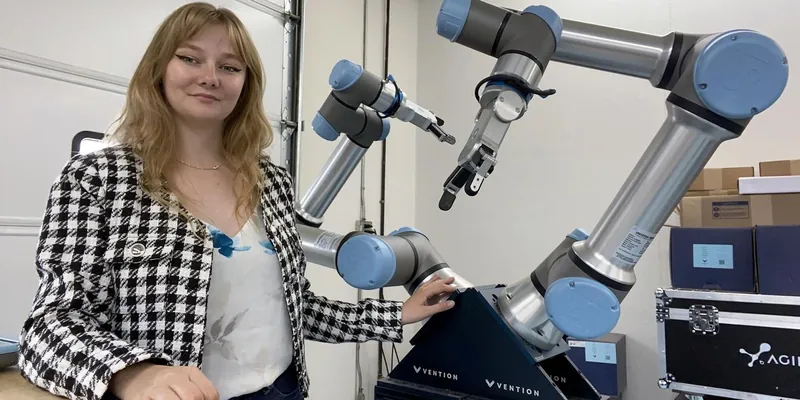
La ingeniería espacial está dando un salto evolutivo gracias a la robótica táctil. Sarah Downs, investigadora de Texas A&M, ha desarrollado un algoritmo revolucionario en colaboración con la NASA y la Fuerza Aérea de EE. UU. que permite a los robots ensamblar satélites en órbita utilizando el sentido del tacto en lugar de sistemas de visión artificial tradicionales.
Superando el clásico dilema del 'peg-in-hole' en gravedad cero
El ensamblaje en el espacio exterior presenta desafíos extremos. En lugar de depender de cámaras que pueden fallar debido a la intensa radiación o cambios bruscos de iluminación, el sistema de Downs utiliza sensores de torque en la pinza del robot. Esto le permite 'sentir' la retroalimentación de fuerza al insertar componentes delicados como antenas, resolviendo de manera física y matemática el clásico problema de inserción en robótica. Además, el algoritmo calcula empujes inversos para contrarrestar las fuerzas de reacción en gravedad cero, evitando que el satélite salga despedido al espacio.
"Lo vi en AI Robot: En el espacio exterior, donde las cámaras fallan, los robots deben aprender a 'sentir' para poder construir el futuro."
El futuro de la manufactura orbital y la IA Física
Este avance no solo redefine la exploración espacial, sino que sienta las bases para la manufactura autónoma en órbita, un pilar clave para las futuras estaciones espaciales y misiones a Marte. Downs, quien ahora continúa su doctorado en el Simulador Espacial Robótico de Texas A&M bajo la tutela del veterano de la NASA Robert Ambrose, demuestra que la Inteligencia Artificial Física y la manipulación háptica son fundamentales para operar en los entornos más hostiles del universo.