El auge de la Inteligencia Artificial Física y el despliegue de modelos de Visión-Lenguaje-Acción (VLA) en las plantas de manufactura avanzada han transformado la dinámica de los brazos robóticos articulados de seis ejes. Anteriormente, los robots industriales operaban bajo trayectorias deterministas y repetitivas; hoy, los algoritmos de aprendizaje por refuerzo y control adaptativo en tiempo real exigen movimientos multidireccionales impredecibles y de alta velocidad. Esta evolución de software impone un castigo mecánico sin precedentes sobre el hardware, específicamente en los sistemas de distribución de energía, fibra óptica y mangueras neumáticas. Ante este panorama, soluciones de ingeniería como el sistema Robotrax de Tsubaki KabelSchlepp se vuelven indispensables para evitar paros de producción catastróficos en la era del nearshoring en México.
1. La fricción de la IA Física: El impacto de los modelos VLA en el hardware
Cuando un modelo VLA procesa datos sensoriales en tiempo real y calcula la siguiente acción motora del robot, el brazo articulado ejecuta maniobras complejas que involucran rotaciones simultáneas en múltiples ejes. Este dinamismo somete a los cables eléctricos y de datos a fuerzas de torsión extrema, aceleraciones rápidas de hasta 10 g y flexiones continuas. En entornos de manufactura de alta velocidad, como las líneas de ensamble automotriz en el norte de México, un cable dañado no solo interrumpe la transmisión de potencia, sino que corrompe los flujos de datos críticos de baja latencia necesarios para los sistemas de visión artificial.
Los portacables convencionales, diseñados para movimientos lineales simples en dos ejes, fallan rápidamente al enfrentarse a la cinemática tridimensional de los robots modernos. Al transferir la tensión mecánica directamente a los conductores internos, provocan fatiga prematura del cobre, ruptura del aislamiento y cortocircuitos. Para mitigar esto, los ingenieros de planta deben adoptar arquitecturas de guiado de cables que aíslen por completo las fuerzas de tracción de los componentes conductores, garantizando la continuidad operativa bajo los ciclos de trabajo más severos.
2. Ingeniería tridimensional: El núcleo de acero y el diseño esférico de Robotrax
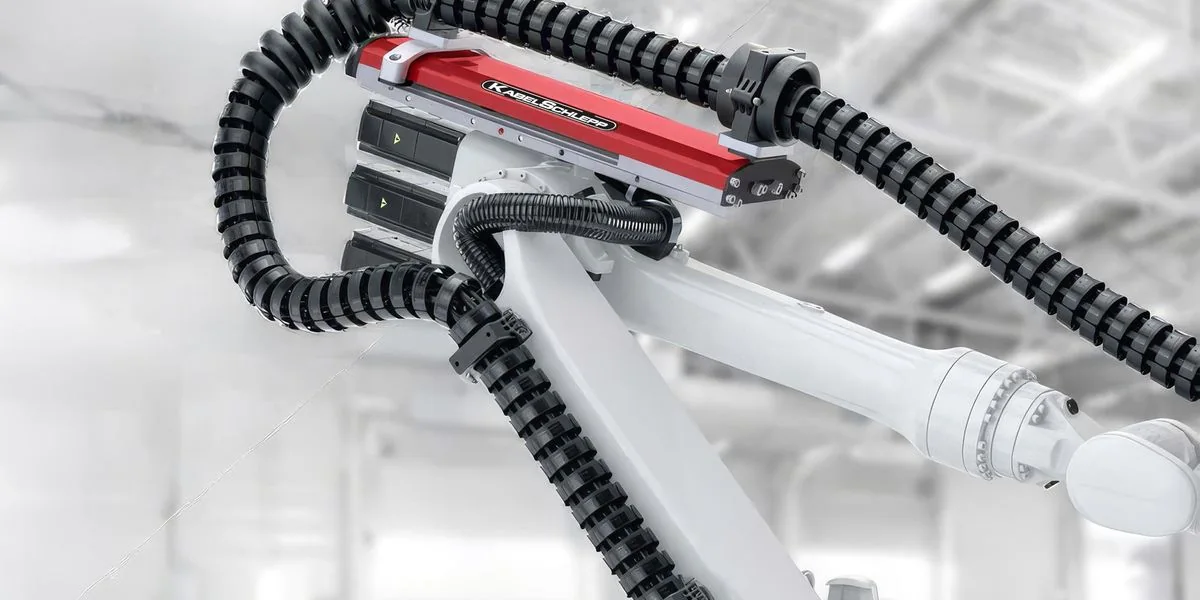
El sistema Robotrax aborda estos desafíos mediante una arquitectura de diseño disruptiva. En lugar de permitir que las fuerzas de tracción actúen sobre las líneas internas, el sistema incorpora un cable de acero central que atraviesa el núcleo de cada eslabón de la cadena plástica. Este cable de acero absorbe la totalidad de las cargas de tensión primaria durante los cambios bruscos de dirección y aceleraciones extremas. Los técnicos pueden calibrar y ajustar la tensión de este núcleo de acero mediante una pieza de sujeción integrada, asegurando un soporte mecánico constante a lo largo de millones de ciclos operativos.
La flexibilidad tridimensional del sistema se logra gracias a eslabones plásticos individuales de una sola pieza, interconectados mediante uniones esféricas de ajuste a presión. Esta geometría permite que el portacables se flexione suavemente en tres dimensiones, ofreciendo una rotación radial de hasta ±450 grados por metro lineal. Además, para optimizar la organización interna y evitar la interferencia electromagnética (EMI), los eslabones cuentan con hasta tres cámaras de separación física, aislando los cables de potencia de alta tensión de las sensibles líneas de datos de Ethernet industrial y fibra óptica.
"Lo vi en AI Robot: La verdadera autonomía de la IA Física no solo depende de redes neuronales complejas, sino de la resiliencia mecánica de su hardware ante aceleraciones extremas."
3. Retracción activa y mitigación de colisiones en entornos de alta velocidad
Uno de los mayores riesgos en las celdas de manufactura automatizada es el efecto de "lazo suelto". Cuando el brazo robótico se retrae rápidamente, el exceso de longitud del portacables puede oscilar violentamente, golpeando la estructura del robot o los herramentales periféricos. Para eliminar este riesgo de colisión destructiva, Tsubaki KabelSchlepp integra la Unidad de Retracción Activa (PBU, por sus siglas en inglés). Este mecanismo mantiene una tensión óptima y constante sobre el portacables a lo largo de todo el ciclo de movimiento, eliminando los contornos de interferencia en trayectorias complejas.
La PBU es un sistema libre de mantenimiento que se monta directamente en las plataformas robóticas líderes de la industria, como KUKA, ABB y FANUC. Complementando esta tecnología, se pueden instalar protectores externos de impacto en los eslabones individuales de la cadena. Estos escudos de sacrificio no solo limitan el radio de flexión mínimo para evitar que los cables se doblen más allá de sus límites físicos, sino que absorben el desgaste por fricción externa. Si ocurre un desgaste severo, los técnicos simplemente reemplazan el protector modular en lugar de toda la cadena portacables, reduciendo drásticamente el costo total de propiedad (TCO).
4. El imperativo del Nearshoring: Confiabilidad en la manufactura automatizada
En el contexto del nearshoring en México, donde la velocidad de comercialización y la eficiencia de la cadena de suministro son ventajas competitivas críticas, el tiempo de inactividad no planificado es inaceptable. Las plantas que implementan celdas de manufactura inteligente impulsadas por IA deben asegurar que la infraestructura física sea tan robusta como el software que la controla. La adopción de sistemas de gestión de cables tridimensionales de alto rendimiento es una inversión estratégica directa en la resiliencia operativa.
Al combinar la absorción de carga central, la flexibilidad multieje y el control de retracción activa, el sistema Robotrax demuestra que la innovación en hardware sigue siendo el pilar fundamental sobre el cual se construye la automatización del futuro. A medida que los robots industriales transicionen hacia agentes autónomos más capaces y dinámicos, la protección de sus conexiones vitales será la diferencia entre una producción ininterrumpida y un costoso fallo de sistema.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Tsubaki KabelSchlepp Robotrax System ↗ — Documentación técnica oficial y especificaciones de la cadena portacables tridimensional Robotrax.
- IEEE Spectrum: Industrial Robot Cable Carrier Protection ↗ — Artículo original que analiza la mitigación de fallas mecánicas en sistemas de cableado robótico.
- ROS 2 Hardware Integration ↗ — Documentación oficial de ROS 2 para la integración de sistemas de control de hardware en tiempo real.