El panorama de la robótica física atraviesa una disrupción sin precedentes marcada por el paso acelerado desde la investigación teórica hacia plataformas accesibles y despliegues industriales masivos. Con innovaciones que van desde el robot educativo open-source Microduck —respaldado por la atención del ecosistema tras las recientes adquisiciones estratégicas de NVIDIA— hasta arquitecturas avanzadas de aprendizaje por refuerzo y control de cuerpo completo (Whole-Body Control), el ecosistema está convergiendo hacia la integración de modelos Visión-Lenguaje-Acción (VLA) en hardware de costo reducido y alta precisión.
Microduck y la democratización del hardware de investigación
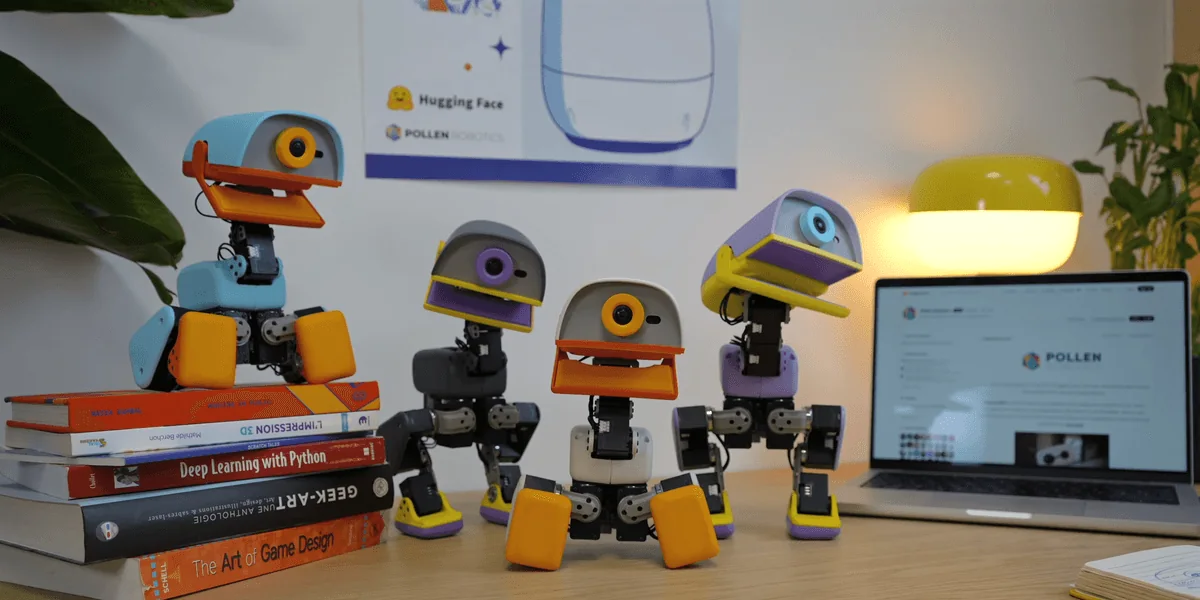
La reciente revelación de Microduck por parte de Pollen Robotics representa un hito en la arquitectura de robots compactos para investigación y docencia en inteligencia artificial física. Con una altura de apenas 25 cm y un peso de 780 gramos, este bípedo integra 15 grados de libertad (DOF), un sensor LiDAR de 8x8 zonas, matriz de cámaras frontales, dos unidades de medición inercial (IMU) y conectividad NFC, Wi-Fi y Bluetooth. Todo este hardware opera bajo una pila de software de código abierto comercializada a un precio disruptivo de 399 dólares.
El interés masivo generado alrededor de Pollen Robotics se acentúa tras las inversiones multimillonarias de gigantes tecnológicos que buscan acelerar el entrenamiento de políticas de control dinámico mediante simulación sintética masiva en plataformas como NVIDIA Isaac Sim y el ecosistema de ROS 2. Plataformas como Microduck no solo permiten probar algoritmos de recuperación autónoma ante caídas e interfaces de manipulación bi-manual con picos articulados, sino que sirven como bancos de pruebas de bajo costo para recopilar trayectorias cinemáticas fundamentales en el preentrenamiento de modelos de aprendizaje por demostración.
- Arquitectura cinemática de Microduck: 15 grados de libertad (DOF) en 780 g de peso y 25 cm de altura con batería integrada y diseño modular.
- Percepción multimodal integrada: LiDAR matricial 8x8, cámara visual frontal de alta resolución, doble IMU para propiocepción cinemática y módulo NFC para reconocimiento semántico de objetos.
- Manipulación sutil de bajo peso: Grippers ligeros de menos de 200 g (como los desarrollados por Sentio Robotix para la plataforma Unitree G1) capaces de manipular productos ultra delicados sin necesidad de manos multidedo complejas.
- Modelos de locomoción afectiva (EmoLo): Políticas únicas de aprendizaje por refuerzo (RL) capaces de desplegar estilos de marcha expresivos sobre plataformas bipedales open-source.
"Lo vi en AI Robot: La verdadera revolución de la IA física no comenzará en los grandes centros de datos, sino en la miniaturización de hardware open-source capaz de ejecutar políticas dinámicas complejas a una fracción del costo industrial."
Locomoción expresiva y manipulación de alta precisión
En el ámbito del control motor y la interacción humano-robot (HRI), frameworks novedosos como EmoLo han demostrado que una única política de aprendizaje por refuerzo (Reinforcement Learning) puede generar patrones de locomoción altamente expresivos sobre robots bípedos de bajo costo, tales como el Open Duck Mini V2 (inspirado en los androides BDX de Disney). Este enfoque trasciende la simple estabilidad cinemática al incorporar parámetros de estilo y emoción directamente en la función de recompensa del modelo, permitiendo adaptaciones dinámicas de la marcha sin comprometer el equilibrio físico.
Paralelamente, la manipulación fina está eliminando la necesidad de manos diestras costosas y sobre-diseñadas. Un ejemplo destacado es el desarrollo del equipo europeo Sentio Robotix, que ha implementado un efector final de menos de 200 gramos acoplado al androide Unitree G1. Este sistema demuestra que mediante algoritmos de control de cumplimiento y estimación táctil indirecta, es posible realizar cosechas y agarres de objetos delicados (como fresas) reduciendo radicalmente el consumo energético y el peso suspendido en la extremidad robótica.
Despliegues industriales y convergencia con modelos VLA
A nivel industrial, la transición de la fase piloto a la producción continua está cobrando velocidad. Startups de robótica de propósito general como Noble Machines han logrado desplegar autómatas en entornos fabriles de empresas Fortune Global 500 en menos de 18 meses, utilizando arquitecturas de control de cuerpo completo (Whole-Body Control) integradas con autonomía end-to-end. Asimismo, sistemas como LimX Dynamics TRON 2 equipado con extremidades avanzadas están transformando tareas complejas de manipulación industrial y farmacéutica mediante control de fuerza de doble brazo y bases omnidireccionales.
La clave de esta rápida aceleración reside en la drástica reducción del tiempo necesario para traducir una indicación física (prompt) en comportamiento robótico ejecutable. Modelos de última generación como Gen-1.5 de Generalist AI están cerrando la brecha entre la instrucción semántica y la trayectoria motora en tiempo real. Al combinar visión por computadora, marcas híbridas visuales-LiDAR para acoplamiento autónomo y modelos VLA, la robótica móvil y humanoide está lista para integrarse de forma definitiva en las cadenas operativas de manufactura global y automatización avanzada.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Portal Oficial de Microduck (Pollen Robotics) ↗ — Especificaciones técnicas completas, repositorio de código abierto y detalles de la arquitectura de hardware del robot bípedo Microduck.
- EmoLo: Expressive Locomotion Project ↗ — Investigación sobre locomoción expresiva basada en aprendizaje por refuerzo aplicada a robots bípedos de bajo costo.
- IEEE Transactions on Robotics Paper ↗ — Artículo científico sobre micro-robots de alto rendimiento dinámico y capacidad de salto super-biológica.