La robótica física vive una paradoja fascinante: mientras la opinión pública permanece obsesionada con la forma humanoide, la industria de vanguardia rediseña el hardware priorizando la funcionalidad agéntica pura, la destreza adaptativa y la navegación autónoma extrema. Desde despliegues que evitan pérdidas millonarias en plantas de concreto hasta sistemas de control agéntico capaces de predecir trayectorias contrafácticas en milisegundos, los desarrollos más recientes demuestran que la inteligencia artificial integrada al mundo físico ha alcanzado un punto de inflexión operativa donde la eficiencia supera a la estética biomimética.
Inteligencia Agéntica y Reducción Operativa: La Arquitectura de Eno y la Física Extrema
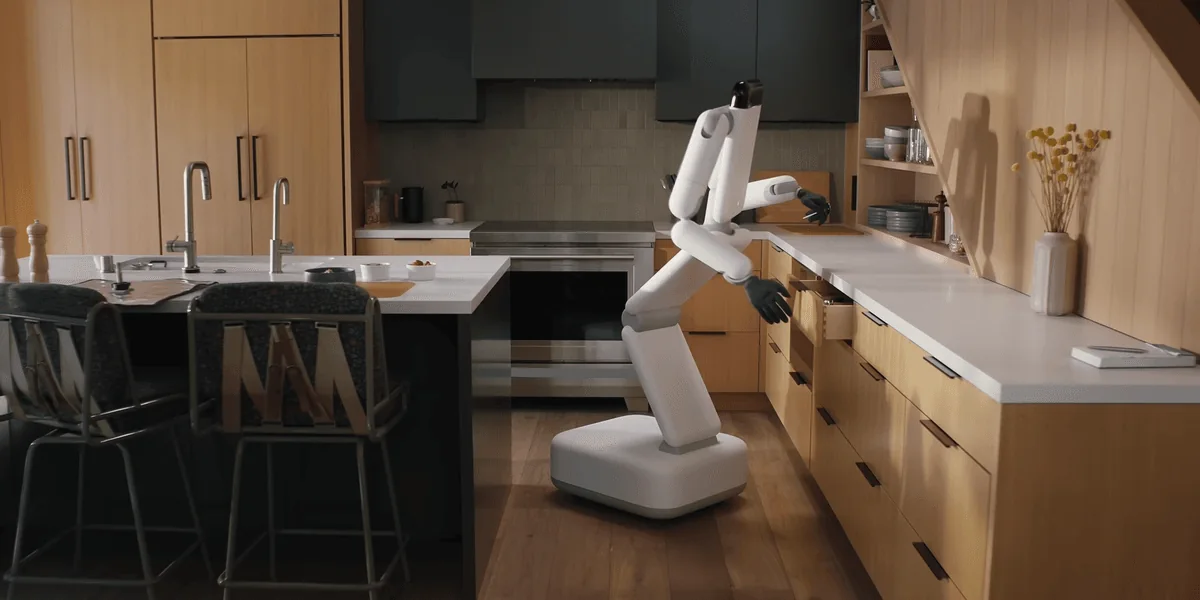
El anuncio de Genesis y su sistema Eno replantea la necesidad de replicar la morfología humana. Concebido como un agente de IA y robot de propósito general en una sola arquitectura end-to-end, Eno adopta un enfoque minimalista: razonamiento, planificación y acción en el mundo real sin la complejidad mecánica innecesaria de extremidades bipedales. Al reducir el hardware a lo estrictamente funcional, la plataforma optimiza el consumo energético y el procesamiento a bordo, integrando modelos de Visión-Lenguaje-Acción (VLA) para ejecutar tareas complejas en entornos cotidianos.
Por otro lado, la exploración de terrenos hostiles exige robustez algorítmica. El Jet Propulsion Laboratory (NASA JPL) ha comenzado a probar en el desierto de California el rover ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain). Diseñado para futuras misiones lunares y marcianas, este prototipo integra software de navegación autónoma capaz de recorrer distancias masivas con intervención humana mínima, procesando cartografía tridimensional y topografía resbaladiza en tiempo real para mantener la tracción en pendientes críticas.
- Eno (Genesis): Integración de agente IA y robot móvil de propósito general con diseño no biomimético y planificación end-to-end.
- ERNEST (NASA JPL): Software de autonomía de largo alcance para pendientes extremas con mapeo 3D adaptativo en tiempo real.
- Sony AI (Proyecto Ace): Simulación en tiempo real de trayectorias contrafácticas para responder a perturbaciones dinámicas (como roces de red en tenis de mesa).
- Sanctuary AI: Tasa de éxito del 99.5% en inserción de cableado automotriz a nivel Tier 1 con un tiempo de ciclo de 2.54 segundos.
- ANYbotics (ANYmal): Retorno de inversión directo al detectar grietas estructurales previas a fallas catastróficas, evitando $630,000 USD en paradas de producción.
"La nueva ola de robótica no busca imitar la anatomía humana por vanidad, sino emular su capacidad de razonamiento agéntico y adaptabilidad técnica con retornos de inversión inmediatos."
Destreza de Precisión e Inserción Industrial: Del Laboratorio a la Línea de Ensamblaje
La manipulación de objetos de baja rigidez o topología irregular representaba históricamente un cuello de botella para la automatización industrial. La alianza entre ABB Robotics y PSYONIC aborda este reto combinando la prótesis biomecánica Ability Hand con el cobot GoFa. Utilizando datos hápticos y de presión capturados directamente de usuarios humanos, el sistema transfiere dinámicas de agarre sensorial a brazos industriales, permitiendo manipular componentes frágiles con repetibilidad milimétrica.
En el sector automotriz, clave para el ecosistema de manufactura y nearshoring en México, Sanctuary AI ha marcado un hito en las instalaciones de un proveedor Tier 1 global. Su sistema de IA física demostró la capacidad de realizar inserciones de conectores eléctricos a alta velocidad, alcanzando un tiempo de ciclo de apenas 2.54 segundos y una efectividad validada del 99.5%. Este nivel de rendimiento demuestra que los modelos de aprendizaje por refuerzo y control motor en bucle cerrado son capaces de igualar o superar la cadencia de producción humana en procesos críticos.
Retorno de Inversión Directo y Educación de Bajo Costo en IA Física
La viabilidad económica de la robótica autónoma se confirma en el sector pesada. En plantas de procesamiento de concreto, el cuadrúpedo ANYmal de ANYbotics demostró su valor comercial al detectar una grieta crítica en la cimentación de una trituradora. Esta detección preventiva evitó una parada no programada de una semana, ahorrando aproximadamente $630,000 USD en pérdidas de producción. La inspección robótica pasa así de ser una métrica de innovación a un activo contable indispensable en entornos industriales severos.
Finalmente, la democratización de la robótica física avanza de la mano de proyectos educativos de código abierto como GrowBot. Desarrollado con una tarjeta Raspberry Pi Zero 2 W de $15 USD y servomotores básicos, este bipedador demuestra que es posible ejecutar políticas de caminata mediante aprendizaje por refuerzo a 50 Hz y modelos de lenguaje que interpretan la transmisión cruda de una IMU sin capas intermedias. Este enfoque abre la puerta a que universidades e investigadores en América Latina adopten la IA física con inversiones mínimas, acelerando la formación de talento técnico altamente capacitado.
🔗 Recursos y Enlaces Recomendados para Profundizar
- ANYbotics Autonomous Inspection Case Study ↗ — Documentación técnica sobre el despliegue del robot cuadrúpedo ANYmal en entornos industriales de alta exigencia.
- Sanctuary AI Physical AI Benchmarks ↗ — Detalles sobre los modelos de IA física y los benchmarks de velocidad e inserción en líneas de manufactura Tier 1.
- Sony AI Ace Project Counterfactual Trajectories ↗ — Investigación sobre el control predictivo en tiempo real y simulación de trayectorias en eventos dinámicos imprevistos.
- GrowBot Open Robotics Framework ↗ — Repositorio y curso abierto para el desarrollo de robots bípedos económicos controlados por LLMs e IMU directo.