La fragmentación de hardware y la carencia de un sistema operativo neuronal universal han sido los principales frenos para la adopción masiva de la robótica inteligente. Con el lanzamiento del ecosistema Project GR00T y el silicio especializado Jetson Thor, NVIDIA ha establecido la infraestructura computacional de referencia para el entrenamiento y ejecución de modelos de Inteligencia Artificial Corpórea (Embodied AI).
Jetson Thor: 800 TFLOPS en 100W para inferencia en el borde
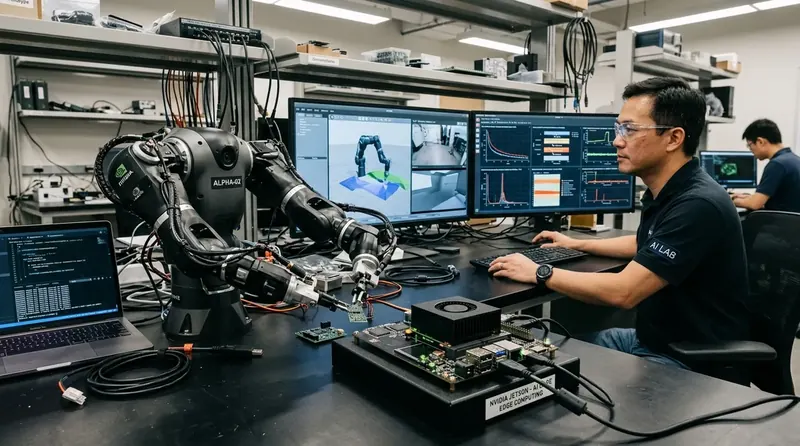
El procesador Jetson Thor representa un salto generacional concebido específicamente para las demandas de los modelos de Visión-Lenguaje-Acción (VLA) y transformadores de control de cuerpo completo. Basado en la arquitectura Blackwell de NVIDIA, este SoC integra una GPU de última generación con núcleos Tensor de 5ta generación y un motor de transformadores de precisión mixta (FP4/FP8) capaz de entregar 800 TFLOPS de cálculo en un envolvente térmico inferior a 100 vatios.
Esta potencia de cálculo en el borde permite a los humanoides ejecutar simultáneamente modelos de visión multimodal de 13 mil millones de parámetros, planificación de trayectorias en tiempo real mediante Isaac Motion Generation y algoritmos de balance dinámico a 1 kHz, eliminando la dependencia de servidores externos.
- Rendimiento de cálculo: 800 TFLOPS de inferencia IA en formato compacto optimizado para chasis de robots humanoides y cuadrúpedos.
- Soporte multimodal unificado: Ingesta directa de hasta 12 flujos de cámara GMSL2 de alta velocidad, LiDARs de estado sólido y sensores IMU.
- Simulación Isaac Lab en Omniverse: Generación de billones de pasos de interacción física sintética en minutos mediante aceleración masiva en GPU.
- Estandarización industrial: Adoptado por líderes globales como Figure AI, Boston Dynamics, Unitree, 1X y Fourier Intelligence.
"Lo vi en AI Robot: Lo que Android representó para los smartphones y CUDA para la computación acelerada, NVIDIA Isaac GR00T lo está construyendo para la robótica física universal."
Isaac Lab y Sim-to-Real: Superando la brecha de realidad
El pilar fundamental de GR00T es Isaac Lab, el framework de código abierto construido sobre NVIDIA Omniverse. Mediante técnicas de aleatorización de dominios (Domain Randomization) y simulación fotográfica y física fidedigna en Isaac Sim, los investigadores pueden entrenar políticas de locomoción y destreza bimanual en miles de entornos virtuales paralelos.
Los modelos preentrenados de GR00T permiten transferir habilidades directamente al robot físico (Zero-Shot Sim-to-Real), reduciendo el tiempo de desarrollo de meses de recolección manual de datos a apenas unas pocas horas de computación en la nube de NVIDIA.
Ecosistema abierto y adopción en la academia y centros de I+D
La apertura del ecosistema mediante contenedores de Docker optimizados para ROS 2 y microservicios NVIDIA NIM democratiza el acceso a la robótica avanzada. Universidades e institutos de investigación en México y América Latina pueden ahora desplegar modelos de vanguardia sobre hardware accesible, acelerando la formación de la próxima generación de ingenieros en robótica e IA.
🔗 Recursos y Enlaces Recomendados para Profundizar
- NVIDIA Isaac Robotics Platform ↗ — Documentación oficial, SDKs y tutoriales de desarrollo con Isaac Sim e Isaac Lab.
- Repositorio GitHub de Isaac Lab ↗ — Framework de código abierto para aprendizaje por refuerzo y simulación robótica.
- Documentación de ROS 2 Jazzy ↗ — Middleware estándar para la integración de nodos y paquetes robóticos.