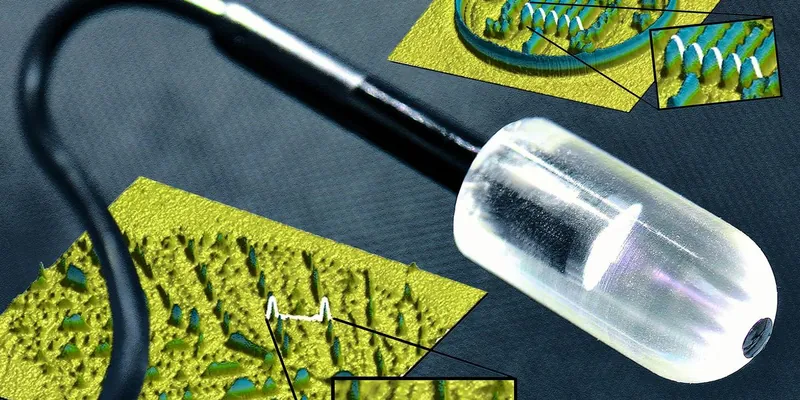
Sentir los bordes de una moneda o la textura de una hoja vegetal requiere procesar sutiles gradientes de presión y fuerza en milisegundos. Un consorcio de investigadores europeos ha superado los límites de los sensores convencionales al diseñar una yema dactilar robótica que traduce la deformación física en un espectro cromático de alta resolución.
Reflectores de Bragg: De la deformación mecánica al espectro visible
El desarrollo, liderado por Giacomo Sasso y Federico Carpi en la Universidad Queen Mary de Londres junto con las universidades de Florencia, Trieste y Trento, se basa en un material mecanocrómico estructurado como un reflector de Bragg. Al exponer una película fotosensible a patrones de interferencia láser, los investigadores crearon capas poliméricas con índices de refracción alternados. Cuando un objeto presiona la piel exterior de silicona, estas capas se comprimen y modifican la longitud de onda de la luz reflejada: desde el rojo en deformaciones mínimas hasta el azul en presiones más intensas.
Una microcámara y un LED internos capturan estos cambios en tiempo real, alcanzando una resolución de 100 micrómetros sin sobrecarga computacional. A diferencia de las matrices de sensores táctiles (taxels) que miden puntos discretos de fuerza, este enfoque traslada la computación sensorial a las propiedades intrínsecas del material elastomérico.
"Lo vi en AI Robot: Al trasladar la detección táctil directamente a la física del material, transformamos la óptica en datos hápticos cuantitativos sin latencia computacional."
Hacia la manipulación diestra y la cirugía de precisión
La capacidad de extraer información cuantitativa tridimensional sobre profundidad y morfología superficial abre nuevas posibilidades tanto para manos humanoides diestras como para instrumental quirúrgico avanzado. Si bien expertos de la industria como Michael Wang (Daimon Robotics) y Rich Walker (Shadow Robot) señalan que la durabilidad frente al desgaste mecánico cíclico sigue siendo un reto para los elastómeros blandos, la arquitectura del sensor protege el reflector óptico bajo una barrera externa de silicona reforzable químicamente, sentando las bases para su integración en robots de manipulación compleja.