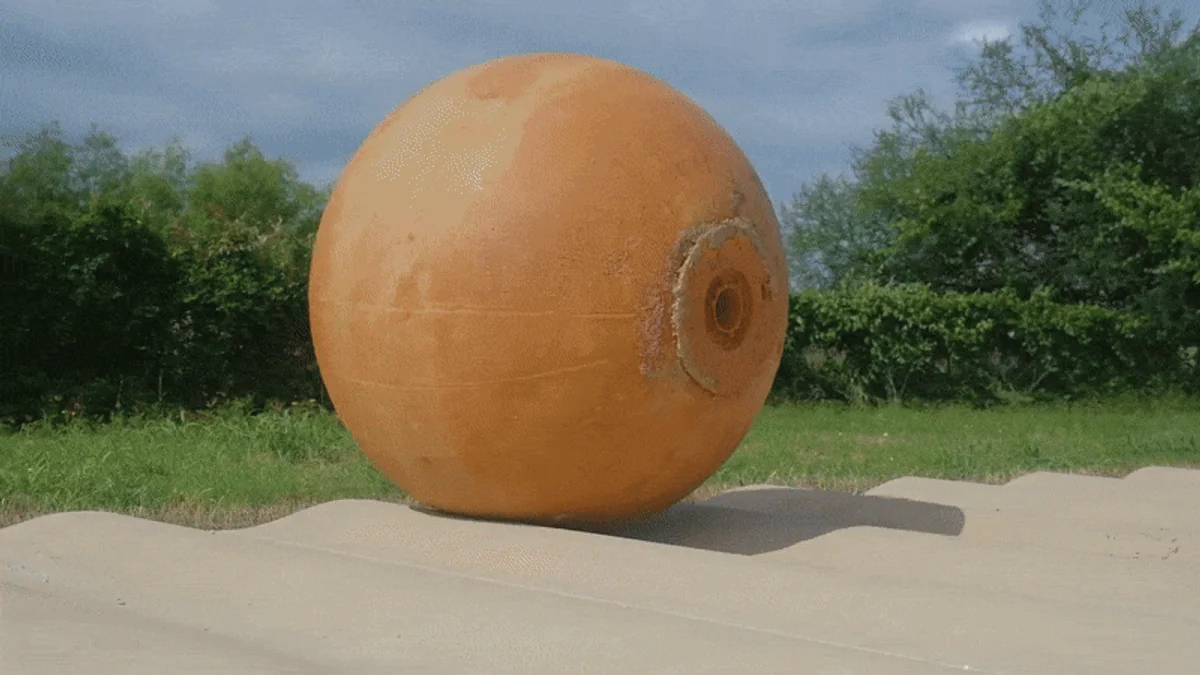
La carrera por colonizar la Luna y establecer bases permanentes se enfrenta a un obstáculo geológico formidable: los cráteres del polo sur lunar, como el Shackleton. Estas fosas de cuatro kilómetros de profundidad albergan reservas de agua congelada en una oscuridad perpetua a temperaturas de hasta -240 °C, zonas donde la NASA no arriesgará vidas humanas ni rovers convencionales propensos a volcarse. Para resolver este desafío de movilidad extrema, un equipo de ingenieros de la Universidad de Texas A&M ha desarrollado RoboBall III, un colosal robot esférico e inflable de 1.8 metros de diámetro y 150 kilogramos de peso diseñado para rodar sin esfuerzo por los terrenos más hostiles del sistema solar.
El Desafío de Shackleton y la Física de la Locomoción Esférica
El cráter Shackleton es un archivo geológico intacto que resguarda secretos del origen de la Tierra y recursos hídricos vitales para el programa Artemis. Sin embargo, su topografía escarpada y la bajísima gravedad lunar hacen que los vehículos de ruedas tradicionales sean sumamente inestables. RoboBall III aborda este problema eliminando por completo la posibilidad de volcarse. Concebido originalmente en 2003 por Robert Ambrose, exingeniero de robótica de la NASA y actual asesor en Texas A&M, este concepto ha evolucionado hasta convertirse en una plataforma de exploración autónoma de alta resiliencia.
La locomoción de RoboBall III se basa en un principio físico elegante: el desplazamiento de su centro de masa. En su interior, un péndulo de alta resistencia actúa como el motor primario. Cuando el brazo del péndulo se inclina hacia adelante, el centro de gravedad del robot se desplaza, obligando a la esfera exterior a rodar para recuperar el equilibrio. Al inclinar el péndulo lateralmente, el robot cambia de dirección con una precisión sorprendente. En pendientes pronunciadas, este mismo mecanismo actúa como un freno dinámico, orientando el péndulo colina arriba para controlar la velocidad de descenso de manera segura y controlada.
- Dimensiones y Masa: Diámetro de 1.8 metros y un peso operativo de 150 kg, optimizado para absorber impactos en terrenos irregulares.
- Mecanismo de Actuación Simplificado: Cuenta con solo dos actuadores internos, minimizando los puntos de falla mecánica en comparación con los rovers multidireccionales de múltiples articulaciones.
- Capacidad de Pendiente y Torque: Rediseñado con una transmisión que ofrece 2.5 veces más torque que su predecesor, permitiéndole superar obstáculos y ascender pendientes de hasta 20 grados.
- Retorno de Muestras Activo: Compartimento de carga útil del tamaño de un equipaje de mano equipado con un sistema de microcohetes para lanzar muestras geológicas de regreso al rover nodriza en el borde del cráter.
- Aislamiento Térmico y de Polvo: La carcasa inflable actúa como un escudo hermético que protege los componentes electrónicos internos del abrasivo regolito lunar y de las fluctuaciones térmicas extremas (de 93 °C a -240 °C).
"Lo vi en AI Robot: La robótica de exploración espacial está transitando de los sistemas articulados hipercomplejos a la simplicidad física extrema, donde la geometría y la distribución de masa activa reemplazan a las ruedas propensas a fallas mecánicas."
Simplicidad Cinemática y Resiliencia ante el Regolito Lunar
Uno de los mayores enemigos de la tecnología espacial es el regolito lunar: un polvo extremadamente fino, abrasivo y cargado estáticamente que penetra en los engranajes y destruye los sellos de los rovers convencionales. La genialidad de RoboBall III radica en su arquitectura sellada. Al albergar todos los motores, baterías y sistemas de control dentro de una esfera inflable presurizada, el robot elimina cualquier exposición directa de sus componentes críticos al entorno exterior. Expertos en movilidad robótica del Jet Propulsion Laboratory (JPL) de la NASA destacan que la simplicidad de contar con solo dos actuadores internos reduce drásticamente la probabilidad de fallas catastróficas durante misiones prolongadas.
Además, la flexibilidad de la estructura inflable le permite amortiguar impactos contra rocas afiladas y absorber la energía de caídas menores sin sufrir daños estructurales. Durante las pruebas de campo realizadas en una cantera de Texas, el robot demostró una capacidad sobresaliente para rodar sobre arcilla húmeda, grava suelta y rocas angulosas, emulando las condiciones de suelo mixto que caracterizan a las regiones polares de la Luna.
Pruebas de Campo y la Ruta hacia la Homologación Espacial
Aunque el prototipo actual de RoboBall III tiene un costo de fabricación aproximado de 250,000 dólares y utiliza componentes de aluminio anodizado con oro aptos para el espacio, el equipo reconoce que aún quedan desafíos importantes antes de su lanzamiento. La cubierta exterior del robot, fabricada con polímeros de alta resistencia, debe someterse a rigurosas pruebas de fatiga bajo condiciones de vacío extremo y frío criogénico para garantizar que no pierda flexibilidad ni se agriete en las sombras perpetuas del polo sur lunar.
El siguiente paso para el equipo de Texas A&M es la integración de algoritmos de conducción autónoma adaptativa, permitiendo que el robot evalúe la inclinación del terreno en tiempo real y ajuste la dinámica del péndulo sin intervención humana. A finales de este año, las pruebas se trasladarán a una nueva instalación de vanguardia en Houston, que albergará el paisaje simulado de la Luna y Marte bajo techo más grande del mundo. Este entorno controlado pero hiperrealista será el escenario definitivo para demostrar que una gigantesca esfera inflable es, de hecho, la mejor herramienta de la humanidad para desentrañar los misterios ocultos en los abismos de la Luna.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Paper original en IEEE Transactions on Field Robotics ↗ — El artículo científico completo que detalla el diseño cinemático, el modelado dinámico y las pruebas de campo de RoboBall.
- Instalación de Simulación Espacial de Texas A&M ↗ — Información sobre el nuevo centro de pruebas que albergará los paisajes simulados de la Luna y Marte más grandes del mundo.