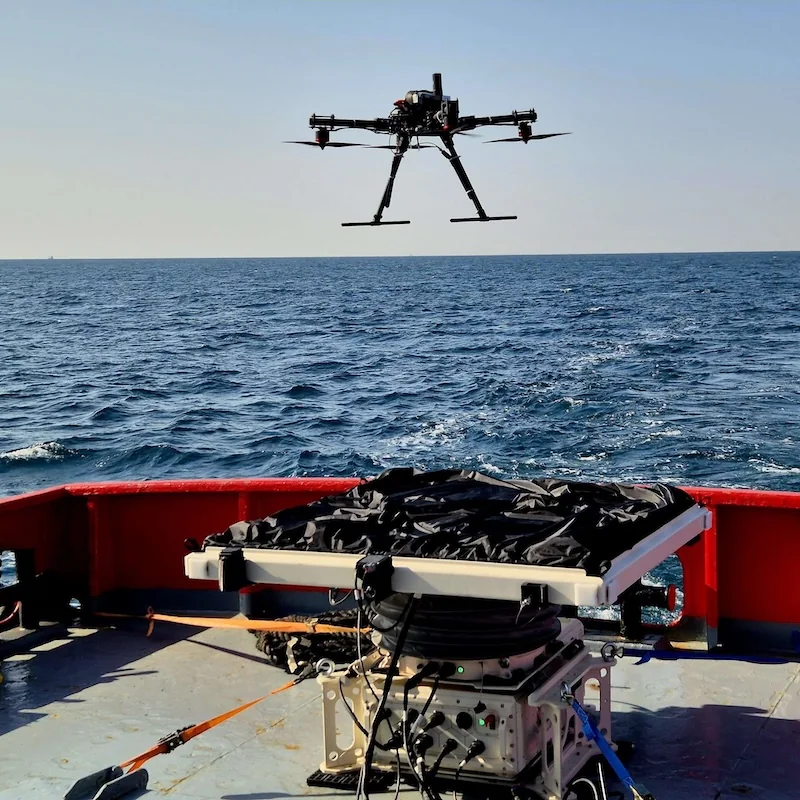
En un avance que redefine las capacidades de la robótica aplicada a la industria energética y marítima, WaiV Robotics ha completado con éxito una serie de pruebas en mar abierto frente a las costas de Galveston, Texas, coronadas con el primer despegue y aterrizaje autónomo nocturno sobre una embarcación en movimiento. Este desarrollo tecnológico supera uno de los mayores cuellos de botella históricos en la automatización marina: la captura física y digital de vehículos aéreos no tripulados (UAVs) bajo condiciones de oleaje impredecible, viento cruzado y visibilidad nula, proyectando un impacto masivo en un mercado global de inspección petrolera que superará los $56,000 millones de dólares para 2030, y cuyas sinergias tecnológicas impactan directamente en los centros de innovación y Robótica en México.
Cinemática de Alta Complejidad y Mecánica de Captura 'Catch-Lock-Release'
El despliegue de drones en plataformas marinas flotantes ha estado limitado tradicionalmente por la física del movimiento de 6 grados de libertad (6-DoF) del buque nodriza, donde cada ola y viraje altera drásticamente la geometría de la zona de aterrizaje. Para resolver este desafío, el equipo de ingeniería de WaiV implementó su patente mecánica conocida como catch-lock-release, un mecanismo de enganche rápido que asegura instantáneamente el fuselaje del dron en el preciso instante del contacto táctil, neutralizando el riesgo de rebote o deslizamiento por la inercia de la cubierta. Este hardware físico está acoplado de forma síncrona a un pipeline de control de bajo nivel que ajusta dinámicamente los actuadores de la plataforma y los comandos de vuelo.
A nivel de arquitectura de software, el sistema procesa flujos de datos masivos provenientes de sensores de estado sólido redundantes. La combinación de radar de alta frecuencia y sistemas de medición LiDAR permite compensar la falta de luz natural durante las operaciones nocturnas, generando una nube de puntos en tiempo real que mapea la topografía cambiante del buque. Mediante el uso de modelos de estimación de estado basados en filtros de Kalman extendidos y redes neuronales de predicción cinemática, el dron es capaz de anticipar la trayectoria de la cubierta con milisegundos de margen, sincronizando su velocidad de descenso con el vector de aceleración vertical del barco.
- Mecanismo de retención: Sistema patentado catch-lock-release para bloqueo instantáneo en cubierta.
- Sensores de navegación: Fusión de datos en tiempo real mediante LiDAR de alta precisión y radar marino.
- Compensación ambiental: Algoritmos de IA predictiva adaptados a movimientos de 6 grados de libertad en mar abierto.
- Validación operativa: Decenas de recuperaciones exitosas bajo condiciones de spray marino y oscuridad total.
"Lo vi en AI Robot: La transición de los despliegues de drones diurnos hacia operaciones nocturnas autónomas en alta mar representa un salto cuántico en la confiabilidad de los sistemas ciberfísicos, demostrando que la IA predictiva y la sensórica avanzada pueden dominar incluso los entornos más estocásticos del planeta."
Arquitectura de Percepción No Nocturna y Fusión Sensórica Avanzada
Durante las pruebas de dos días realizadas en el Golfo de México, la integración de fabricantes de equipos originales de drones (OEMs), proveedores de servicios e integradores tecnológicos permitió someter al sistema a escenarios extremos de estrés operativo. La ausencia de luz ambiental en las pruebas nocturnas exigió prescindir por completo de sistemas de visión artificial basados exclusivamente en espectro visible RGB, obligando a confiar en la retrodispersión de pulsos láser del LiDAR y en ecos de radar para el cálculo de la posición relativa (pose estimation).
Esta aproximación multi-sensor mitiga drásticamente la degradación perceptual provocada por fenómenos meteorológicos adversos como la bruma salina (sea spray) y la lluvia ligera, elementos que comúnmente saturan las cámaras ópticas convencionales. El procesamiento de estas señales se ejecuta en arquitecturas de cómputo embebido a bordo con latencias de inferencia inferiores a los 15 milisegundos, permitiendo que los bucles de control de actitud del UAV realicen correcciones aerodinámicas hiper-rápidas durante la fase final de aproximación, un requisito indispensable para garantizar la seguridad funcional en infraestructuras críticas offshore.
Implicaciones Económicas y Escalabilidad en la Industria Energética Global
El mercado de vehículos aéreos no tripulados en el sector de petróleo, gas y energías renovables marinas demanda niveles de disponibilidad operativa (uptime) cercanos al 99.9%, donde la intervención humana directa para la recuperación de aeronaves resulta prohibitiva debido a los riesgos laborales y los altos costos asociados al uso de pilotos especializados en navegación marítima. La automatización total demostrada por WaiV Robotics elimina la necesidad de personal expuesto en cubierta durante maniobras de riesgo crítico.
Este avance sienta un precedente normativo y técnico para la automatización de flotas remotas, abriendo la puerta para que la inspección de ductos submarinos, plataformas petroleras y parques eólicos marinos se ejecute 24/7 sin interrupciones humanas. Para mantenerse al tanto de cómo estas tecnologías se integran en las cadenas de suministro globales y los ecosistemas de manufactura inteligente, consulte regularmente nuestro Calendario de Eventos en México y las guías de formación técnica en Educación y ROS 2.
🔗 Recursos y Enlaces Recomendados para Profundizar
- WaiV Robotics Official Portal ↗ — Cobertura original sobre el desarrollo de infraestructura marítima y sistemas de recuperación autónoma.
- IEEE Robotics and Automation Society ↗ — Artículos científicos sobre cinemática avanzada, control de vehículos no tripulados y navegación autónoma en entornos dinámicos.
- ROS 2 Aerial Robotics Working Group ↗ — Documentación técnica sobre frameworks de software para integración de sensores y procesamiento en tiempo real.