En una maniobra que redefine las fronteras de la automatización agrícola y la Inteligencia Artificial Física, Carbon Robotics ha anunciado una actualización trascendental en la arquitectura de software de sus plataformas LaserWeeder. Al asociarse con la firma experta en etiquetado y estructuración de datos iMerit, la compañía ha dejado atrás el enfoque tradicional de entrenar redes neuronales independientes para cada cultivo o región geográfica. En su lugar, ha desplegado un Large Plant Model (Modelo de Fundación Vegetal) premoldeado con más de 150 millones de imágenes de plantas anotadas, lo que permite la personalización e inferencia adaptativa directamente en el tractor y en tiempo real.
De redes neuronales dedicadas a arquitecturas de fundación: El paradigma del Large Plant Model
Durante los últimos cinco años, la visión por computadora en la agricultura de precisión operó mediante un esquema rígido: si un productor deseaba utilizar robótica de deshierbe en una parcela de zanahorias en Arizona y posteriormente trasladar el equipo a campos de lechuga o hierbas aromáticas en México o California, los ingenieros de software debían recolectar miles de imágenes locales, enviar los datasets a servidores en la nube, reentrenar modelos convolucionales (como arquitecturas avanzadas de YOLO o Mask R-CNN) y finalmente desplegar una actualización de software OTA (Over-The-Air) días o semanas después.
La llegada de los modelos de fundación a la robótica de campo elimina por completo este cuello de botella. La nueva arquitectura de Carbon Robotics funciona de manera análoga a los grandes modelos de lenguaje (LLM), pero operando en el dominio de la estructura botánica espacial. Al ser preentrenado con un corpus masivo de 150 millones de especímenes vegetales en fases tempranas de germinación en todo el mundo, el modelo entiende de manera intrínseca la variabilidad biológica: la diferencia morfométrica entre cotiledones, hojas verdaderas, patrones de venación y variaciones foliares inducidas por el estrés hídrico o salino.
Este enfoque permite que la plataforma diferencie de forma nativa entre los patrones anatómicos de las cosechas comerciales y la vegetación invasiva. La alianza con iMerit ha sido fundamental en este hito, ya que requirió un pipeline de ingeniería de datos masivo para la anotación milimétrica a nivel de píxel (segmentación semántica y de instancia), garantizando que las fronteras entre el tejido vegetal deseado y la maleza estén perfectamente delimitadas dentro del conjunto de entrenamiento.
- Dataset de Entrenamiento de Alto Volumen: Más de 150 millones de imágenes de plantas etiquetadas con precisión submilimétrica mediante los pipelines de iMerit.
- Inferencia y Comparación Zero-Shot/Few-Shot: Adaptación instantánea del modelo en el borde (edge) sin necesidad de reentrenamiento distribuido ni descarga de pesos actualizados.
- Ablación Térmica por Láser de CO2: Eliminación selectiva de tejido meristemático con pulsos láser de alta energía, erradicando la maleza sin impactar las raíces adyacentes.
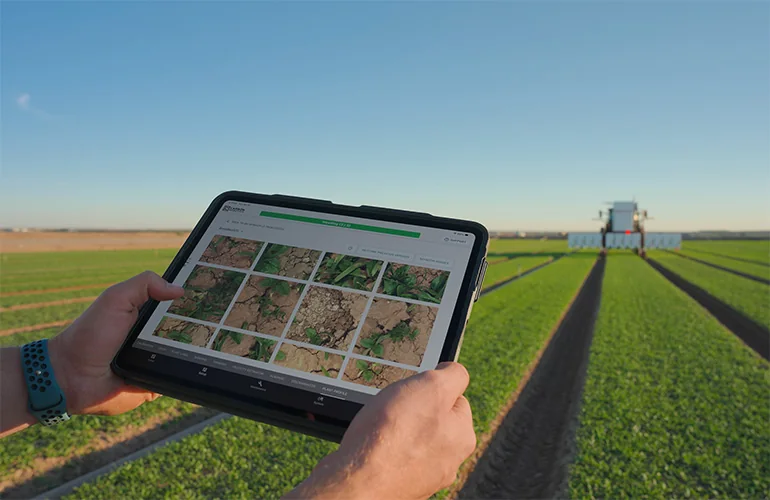
- Integración Edge mediante iPad: Interfaz gráfica que permite a los operadores de tractor etiquetar pequeñas muestras visuales y redefinir objetivos en cuestión de segundos.
- Sustentabilidad y Reutilización de Nutrientes: El material orgánico neutralizado por el láser se degrada in situ, devolviendo carbono y nitrógeno directamente al suelo.
"Lo vi en AI Robot: La transición hacia modelos de fundación en la robótica agrícola marca el fin de los reentrenamientos por lote y el inicio de la adaptación zero-shot en el borde en tiempo real."
Personalización in-situ mediante Few-Shot Learning: El iPad como interfaz de control
Alex Sergeev, Chief Technology Officer (CTO) de Carbon Robotics, destacó durante su intervención técnica con The Robot Report que el reto fundamental no era solo construir un modelo masivo, sino crear un mecanismo de comparación visual ultrarrápido que opere en el equipo robótico mientras este avanza a varios kilómetros por hora sobre el terreno. "Lo que tuvimos que construir fue un proceso que permite a los agricultores dar ejemplos al modelo, y ese modelo no necesita tiempo para reentrenarse; funciona de manera instantánea", explicó Sergeev. "El modelo comprende las diferencias morfológicas y compara esos ejemplos con las plantas que detecta en el campo a alta velocidad bajo principios fundamentalmente nuevos".
En la práctica operativa, esto transforma drásticamente la labor del agricultor. A través de una aplicación intuitiva en un iPad instalado en la cabina del tractor, el operador puede revisar miniaturas capturadas por el arreglo de cámaras de alta resolución del LaserWeeder. Si el sistema detecta una variedad de maleza inusual o si una planta deseable en cierta región es considerada plaga en otra parcela, el usuario simplemente presiona la pantalla para marcar ejemplos como 'cultivo' o 'maleza'.
Al ingresar estas pocas muestras (mecanismo conocido como few-shot learning o aprendizaje con pocos ejemplos), el Large Plant Model ajusta su espacio de embeddings de manera inmediata. No hay compilación de código ni latencia por transferencia de datos a la nube. Los actuadores galvánicos que dirigen los láseres de CO2 ajustan instantáneamente su trayectoria de disparo para ejecutar la ablación térmica sobre la maleza objetivo, preservando el cultivo comercial con márgenes de error inferiores a un milímetro.
Impacto en la robótica física, el Nearshoring y la automatización agroindustrial
El despliegue de esta tecnología ocurre en un momento crítico para la agricultura global y especialmente para regiones como el norte de México y el suroeste de los Estados Unidos. La escasez crónica de mano de obra agrícola, combinada con las crecientes restricciones regulatorias sobre el uso de herbicidas químicos (como el glifosato) debido a la resistencia desarrollada por las súper malezas, exige soluciones robóticas de alta eficiencia.
Para los esquemas de nearshoring agroindustrial en México, donde la producción de hortalizas de exportación hacia Norteamérica demanda estándares estrictos de cero residuos químicos y máxima trazabilidad, el deshierbe láser impulsado por modelos de fundación ofrece una ventaja competitiva masiva. La eliminación de insumos químicos reduce costos de operación recurrentes y mitiga los riesgos de degradación del suelo, manteniendo las propiedades orgánicas de los cultivos.
Asimismo, este avance de Carbon Robotics demuestra cómo la IA Física está convergiendo con las arquitecturas VLA (Vision-Language-Action) y los modelos de fundación de dominio específico. El paradigma donde los robots eran programados para tareas fijas e inalterables ha quedado superado; los sistemas autónomos modernos en la agricultura, la logística y la manufactura deben poseer una comprensión profunda de su entorno físico, permitiendo que la interacción humana se limite a la supervisión y corrección de alto nivel en tiempo real.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Portal Oficial de Carbon Robotics ↗ — Especificaciones técnicas y detalles operativos de la plataforma LaserWeeder y su integración con tractores.
- iMerit AI Data Solutions ↗ — Documentación e información sobre la infraestructura de anotación de datos masivos para modelos de visión en agricultura.
- Artículo original en The Robot Report ↗ — Cobertura periodística original sobre la alianza entre Carbon Robotics e iMerit.