La robótica móvil autónoma ha alcanzado un hito de madurez sin precedentes en la navegación de almacenes, pero el verdadero Santo Grial de la automatización logística sigue estando en la manipulación física de objetos de alta variabilidad. En un movimiento estratégico que redefine el panorama del picking automatizado, Locus Robotics ha anunciado la adquisición de Nexera Robotics, una firma canadiense pionera en el desarrollo de efectores finales blandos y sistemas de agarre inteligente bajo su plataforma propietaria NeuraGrasp. Esta integración promete transformar radicalmente las capacidades de su manipulador móvil Array, llevando la destreza robótica a un nivel de adaptabilidad comercial nunca antes visto.
El Desafío de la Manipulación de Alta Variabilidad (SKUs Complejos)
Durante años, los robots móviles autónomos (AMRs) de Locus han recorrido millones de kilómetros, facilitando más de 6,000 millones de selecciones de inventario en todo el mundo. Sin embargo, la gran mayoría de estas operaciones dependían de la intervención humana para el agarre final del producto o de sistemas de succión rígidos limitados a superficies planas y no porosas. La introducción de la plataforma Array en marzo de 2025, equipada inicialmente con un brazo guiado por visión y ventosas estándar, fue el primer paso de Locus hacia la manipulación autónoma, pero la industria exigía una solución capaz de procesar SKUs complejos como bolsas de polietileno arrugadas, empaques porosos y prendas textiles.
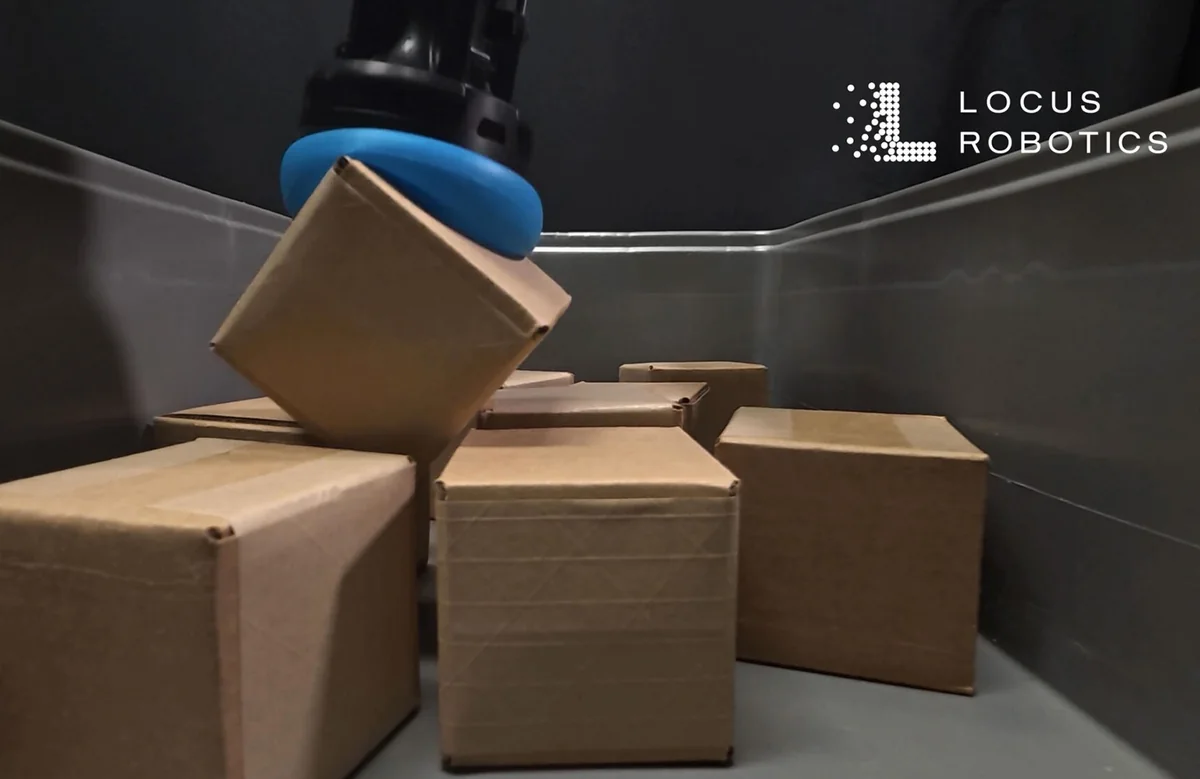
La tecnología NeuraGrasp de Nexera Robotics, perfeccionada a lo largo de seis generaciones de hardware y software, aborda precisamente esta brecha. Al combinar materiales elastoméricos avanzados con algoritmos de control de fuerza pasiva y activa, estos efectores finales pueden deformarse de manera segura alrededor de objetos irregulares sin dañarlos. Roy Belak, ex-CEO de Nexera y ahora vicepresidente senior de agarre robótico en Locus, destacó que la sinergia entre ambas compañías ocurrió en el momento justo, cuando la tecnología de agarre suave estaba lista para escalar masivamente gracias a la infraestructura de distribución global de Locus.
NeuraGrasp y Array: Fusión de Visión Artificial y Efectores Finales Suaves
La integración de NeuraGrasp en el manipulador móvil Array no se limita a un cambio físico de pinzas; representa una reingeniería del pipeline de percepción y control del robot. Los sistemas tradicionales de visión 3D a menudo fallan al calcular los puntos de agarre en objetos deformables debido a la falta de características geométricas consistentes. Al acoplar la retroalimentación táctil y la flexibilidad física de NeuraGrasp con los modelos de visión de Array, el sistema puede tolerar un margen de error mucho mayor en la estimación de pose, permitiendo un agarre exitoso incluso en condiciones de oclusión parcial.Este enfoque híbrido reduce significativamente los tiempos de ciclo y la tasa de fallas en el picking (mis-picks). Al no depender exclusivamente de un sellado de vacío perfecto, el robot puede manipular desde pequeños frascos de cosméticos hasta ropa empaquetada en bolsas de plástico con microperforaciones, un espectro de SKUs que anteriormente requería estaciones de trabajo manuales altamente costosas y propensas a la fatiga operativa.
"Lo vi en AI Robot: La transición de la navegación autónoma a la manipulación diestra representa la verdadera madurez de la robótica móvil en la cadena de suministro global."
El Impacto en el Nearshoring y la Automatización de Almacenes en México
Para el mercado latinoamericano, y particularmente para México en el contexto del nearshoring, esta evolución tecnológica es crítica. Las empresas que establecen centros de distribución y manufactura avanzada en territorio mexicano se enfrentan a una escasez de mano de obra calificada y a la necesidad de maximizar la densidad de almacenamiento. La implementación de manipuladores móviles capaces de realizar tareas de piece-picking de manera ininterrumpida permite a las plantas logísticas operar bajo esquemas de alta eficiencia, reduciendo los costos operativos y mejorando la precisión de los envíos transfronterizos.
Además, la flexibilidad de la plataforma Array con tecnología NeuraGrasp facilita la reconfiguración rápida de las líneas de empaque sin necesidad de modificar la infraestructura física del almacén. Esto es especialmente valioso para los operadores logísticos de terceros (3PL) que manejan contratos dinámicos con diferentes clientes, donde los tipos de productos y empaques cambian constantemente de una temporada a otra.
El Futuro de los Modelos VLA (Vision-Language-Action) en la Manipulación Física
Mirando hacia el futuro, la adquisición de Nexera posiciona a Locus en una situación inmejorable para adoptar la próxima ola de Inteligencia Artificial Física: los modelos de Visión-Lenguaje-Acción (VLA). Estos modelos de IA, entrenados con millones de interacciones físicas, requieren hardware que pueda ejecutar comandos abstractos (como "recoge el objeto más suave de la caja") de manera segura. Los efectores blandos de NeuraGrasp actúan como el complemento físico perfecto para estos cerebros digitales, proporcionando la tolerancia mecánica necesaria para evitar colisiones catastróficas durante la fase de aprendizaje por refuerzo.
La combinación de un software de orquestación probado a nivel mundial, una plataforma móvil robusta y un sistema de agarre capaz de emular la delicadeza de la mano humana marca el inicio de una nueva era. Locus Robotics no solo está moviendo cajas; está resolviendo, pieza por pieza, el complejo rompecabezas de la manipulación robótica universal.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Sitio Oficial de Locus Robotics ↗ — Portal oficial de la compañía líder en robots móviles autónomos (AMRs) para almacenes.
- Documentación de ROS 2 (Robot Operating System) ↗ — Recurso técnico para entender el middleware estándar utilizado en la coordinación de manipuladores móviles.
- IEEE Robotics and Automation Society ↗ — Publicaciones científicas y avances en el estado del arte de la manipulación robótica y efectores finales.