El despliegue comercial de los vehículos autónomos (AVs) ha alcanzado un punto de inflexión. Con actores como Zoox comenzando a cobrar por viajes en Las Vegas mediante robotaxis diseñados sin volante ni pedales, e integrándose en plataformas como Uber, el debate técnico ya no se centra únicamente en la precisión de los algoritmos a bordo, sino en cómo garantizar un funcionamiento a prueba de fallos a escala masiva. En este escenario, la arquitectura Human-in-the-Loop (HITL) emerge como el pilar fundamental que une la autonomía algorítmica con la seguridad operativa indispensable.
La paradoja de la escala: Por qué los sistemas Edge AI requieren supervisión centralizada
La integración de arquitecturas de IA Física y modelos de Visión-Lenguaje-Acción (VLA) ha permitido que los vehículos autónomos procesen millones de marcos por segundo, resolviendo maniobras complejas de navegación urbana mediante redes neuronales profundas ejecutadas en hardware Edge como NVIDIA DRIVE. Sin embargo, la variabilidad del mundo real presenta casos borde ("edge cases") impredecibles: desde desvíos de tráfico no señalizados y agentes de policía haciendo señas manuales ambiguas, hasta inclemencias meteorológicas extremas que degradan la reflectividad del LiDAR.
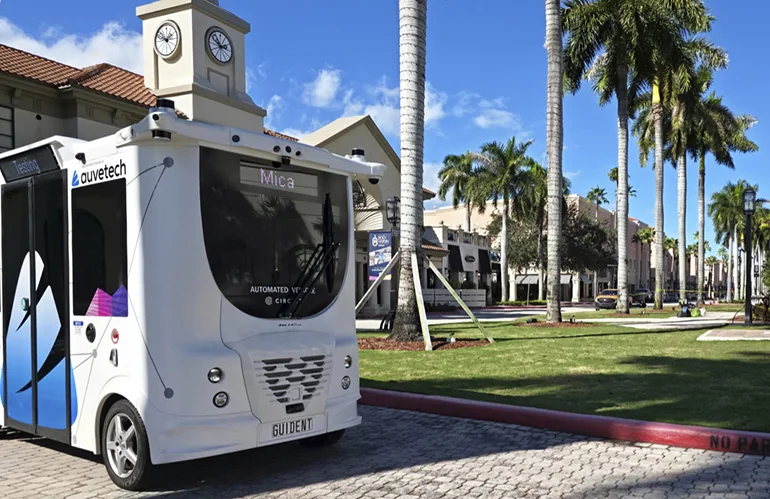
Harald Braun, CEO de Guident Corp., destaca que la presencia humana no implica que un teleoperador conduzca manualmente cada vehículo de forma continua. En su lugar, plataformas como GuideOn operan mediante un modelo de intervención por excepción. La pila de autonomía a bordo gestiona el 99.9% de los escenarios; cuando el nivel de incertidumbre del modelo sobrepasa un umbral crítico de seguridad, el sistema genera una alerta en tiempo real enviando telemetría y transmisiones de video comprimido de ultra baja latencia hacia un Centro de Monitoreo y Control Remoto (RMCC).
Esta arquitectura descentralizada permite que un único operador supervise decenas de vehículos simultáneamente, desatascando situaciones ambiguas mediante comandos de alto nivel (como la aprobación de un nuevo mapa de ruta) sin necesidad de asumir el control físico directo del volante virtual, lo cual reduciría severamente la eficiencia económica del modelo de robotaxis.
- Arquitectura HITL híbrida: Conmutación entre teleasistencia (aprobación de maniobras por waypoints) y teleconducción activa bajo protocolos de contingencia.
- Latencia crítica objetivo: Enlaces de datos redundantes (5G/mWave) ajustados a latencias sub-50ms para la transmisión de video multicámara y datos telemáticos.
- Interoperabilidad Middleware: Compatibilidad directa con frameworks como ROS 2 y estándares DDS para garantizar baja sobrecarga de procesamiento en la unidad a bordo.
- Monitoreo robótico distribuido: Ampliación hacia robots de inspección como WatchBot para control de perímetros y terminales logísticas, creando un ecosistema de seguridad unificado.
"La autonomía de Nivel 4 no elimina al ser humano del sistema; redefine su rol como un orquestador de contingencias e inteligencias híbridas en tiempo real."
Teleasistencia vs. Teleconducción: Minimizando la carga cognitiva del operador
Un error común en la percepción pública del concepto "Human-in-the-Loop" es imaginar un centro de mando repleto de conductores con volantes y pedales simulando un videojuego. La teleconducción remota continua plantea serios desafíos de diseño de ingeniería: el retraso en la propagación de señales, la falta de retroalimentación vestibular (fuerzas G) y el riesgo de saturación sensorial hacen que la teleconducción activa a alta velocidad sea una solución frágil para grandes flotas.
En contraste, la teleasistencia de vanguardia delega en el operador tareas de razonamiento semántico y toma de decisiones tácticas. Si un robotaxi de Zoox se encuentra con un camión de basura bloqueando una calle estrecha con doble línea continua, el software a bordo detecta la imposibilidad de avanzar bajo sus reglas de tráfico predeterminadas. En lugar de detenerse indefinidamente, el vehículo solicita asistencia. El operador remoto evalúa el entorno visual, valida que no hay peatones aproximándose y autoriza al vehículo a rebasar el obstáculo utilizando el carril contrario de manera temporal. La IA ejecuta la maniobra de forma física; el humano solo proporciona la decisión contextual.
Este enfoque reduce drásticamente la carga cognitiva del personal humano, permitiendo escalar las flotas sin un crecimiento lineal proporcional en los costos laborales de supervisión, un punto clave para la viabilidad financiera del modelo de negocio en mercados de Nearshoring y transporte autónomo urbano.
Vacíos regulatorios y la imperiosa necesidad de estándares globales
A pesar de los rápidos avances tecnológicos, la regulación internacional se mantiene rezagada. Actualmente, organismos como la NHTSA (National Highway Traffic Safety Administration) en Estados Unidos carecen de un marco normativo federal unificado que estandarice los protocolos de comunicación y seguridad para vehículos comerciales sin mandos manuales. Esta falta de estandarización ha llevado a empresas pioneras a desarrollar sus propios criterios de validación de seguridad.
Plataformas interconectadas como GuideOn, que actualmente prestan servicio a múltiples operadores de lanzaderas autónomas y han desplegado servicios de transporte en ubicaciones clave de Florida, buscan sentar un precedente para la industria. La integración de la supervisión humana remota no solo mitiga el riesgo de responsabilidad civil ante colisiones accidentales, sino que también establece una capa de ciberseguridad crucial contra posibles intentos de secuestro o interferencia en los enlaces de mando y control (C2) de los vehículos.
A medida que la robótica móvil y los robotaxis continúen su expansión hacia regiones clave como América del Norte y Latinoamérica, la convergencia entre modelos VLA avanzados a bordo y la supervisión humana distribuida será la única vía viable para construir un ecosistema de movilidad autónoma que sea verdaderamente seguro, escalable y confiable.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Guident Corporate Portal ↗ — Sitio oficial de Guident Corp, desarrolladores de la plataforma GuideOn de telemonitoreo y asistencia remota para IA autónoma.
- IEEE Xplore: Teleoperation Frameworks for Autonomous Vehicles ↗ — Análisis académico sobre las arquitecturas de teleasistencia, latencia de red y seguridad funcional en sistemas HITL.
- NHTSA Automated Driving Systems Guidelines ↗ — Documentación oficial sobre el estado regulatorio y estándares de seguridad para vehículos sin controles tradicionales en EE. UU.
- ROS 2 Autonomous Driving Frameworks ↗ — Documentación del sistema operativo para robots estándar en el desarrollo de middleware y control distribuido en movilidad autónoma.