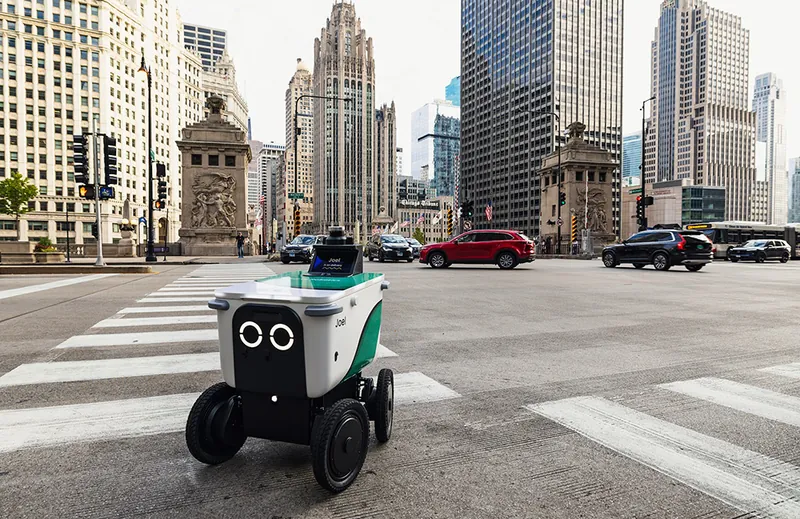
La convergencia entre la Inteligencia Artificial Física y la logística urbana ha alcanzado un punto de inflexión crítico con el anuncio de la expansión masiva de Serve Robotics. En una alianza estratégica con Grubhub (subsidiaria de Wonder), la startup nacida de las entrañas de Uber ha iniciado el despliegue de cientos de robots de reparto autónomos en mercados de alta densidad como Chicago, Los Ángeles y Alexandria, Virginia. Este movimiento no es solo una prueba de concepto; representa la transición de la robótica de servicio desde laboratorios controlados hacia un modelo de negocio escalable de 'Robot-as-a-Service' (RaaS) que desafía las ineficiencias tradicionales de la entrega de última milla.
Infraestructura de Percepción y Navegación: El Cerebro Detrás de la Autonomía Urbana
Los robots de Serve Robotics operan bajo una arquitectura de autonomía de Nivel 4, lo que significa que son capaces de navegar de forma independiente en entornos urbanos complejos sin intervención humana constante. El núcleo de su capacidad reside en un stack tecnológico que combina visión computacional avanzada, sensores Lidar de estado sólido y un conjunto de sensores ultrasónicos que proporcionan una cobertura de 360 grados. Estos dispositivos no solo detectan obstáculos; utilizan modelos de aprendizaje profundo para realizar segmentación semántica en tiempo real, permitiéndoles distinguir entre un peatón, una mascota, una señal de tráfico o un cambio repentino en la superficie de la acera.
La integración de modelos Vision-Language-Action (VLA) está permitiendo que estas flotas procesen información contextual de manera más humana. Por ejemplo, el robot puede interpretar señales visuales complejas y predecir la trayectoria de un ciclista antes de que este cruce su camino. Todo este procesamiento se realiza mayoritariamente en el 'edge', utilizando plataformas de computación de alto rendimiento como NVIDIA Jetson Orin, lo que reduce la latencia y garantiza una respuesta inmediata ante situaciones de riesgo, un factor crítico para la seguridad en espacios públicos compartidos.
- Capacidad de Carga y Autonomía: Los robots están diseñados para transportar hasta 23 kg de carga útil, con compartimentos climatizados que aseguran la integridad térmica de los alimentos durante trayectos de hasta 5 km.
- Stack de Software ROS 2: Utilizan una implementación personalizada de Robot Operating System 2, optimizada para la gestión de flotas distribuidas y comunicación de baja latencia vía 5G.
- Sensores de Seguridad: Equipados con frenado automático de emergencia y sistemas de redundancia que permiten la supervisión remota en caso de bloqueos imprevistos en la infraestructura urbana.
- Eficiencia Energética: Operan con motores eléctricos de alta eficiencia que permiten jornadas completas de trabajo con una sola carga, reduciendo la huella de carbono en comparación con vehículos de combustión interna.
"Lo vi en AI Robot: La expansión de Serve Robotics con Grubhub no es solo logística; es la validación de que la IA Física ha madurado lo suficiente para coexistir en el tejido social de las grandes metrópolis."
Escalabilidad Operativa: El Modelo RaaS y la Alianza con Grubhub
La asociación con Grubhub permite a Serve Robotics acceder a una red preexistente de miles de comercios, eliminando la fricción de adquisición de clientes. En Chicago, más de 100 establecimientos ya están integrados en el sistema, mientras que en Los Ángeles la cifra asciende a casi 200. Esta escala es fundamental para el entrenamiento de los modelos de IA; cada entrega genera terabytes de datos que se utilizan para refinar los algoritmos de navegación a través de procesos de aprendizaje por refuerzo (Reinforcement Learning). Al operar en ciudades con climas y topografías tan diversas como Alexandria y San José, la flota desarrolla una robustez operativa que sería imposible de lograr en simulaciones aisladas.
Además, la reciente adquisición de activos de Diligent Robotics por parte de Serve sugiere una expansión horizontal hacia otros sectores de la IA Física. Mientras que los robots de Serve dominan las aceras, los robots Moxi de Diligent están diseñados para entornos hospitalarios. Esta sinergia técnica permitirá a Serve Robotics integrar capacidades de manipulación robótica y navegación en interiores, abriendo la puerta a servicios de entrega 'puerta a puerta' que incluyan la navegación por elevadores y pasillos de edificios de oficinas o complejos residenciales, superando la barrera actual de la entrega en la acera.
Impacto Económico y el Futuro de la Automatización en el Nearshoring
Desde una perspectiva macroeconómica, el despliegue de flotas autónomas es una respuesta directa a la escasez de mano de obra en el sector de servicios y al aumento de los costos operativos en la logística urbana. En el contexto del Nearshoring, la capacidad de fabricar y mantener estas flotas en Norteamérica (con componentes clave provenientes de ecosistemas tecnológicos en México y EE.UU.) fortalece la resiliencia de la cadena de suministro regional. La automatización de la última milla reduce el costo por entrega en más de un 50%, permitiendo que los comercios locales compitan en un mercado dominado por gigantes del e-commerce.
El futuro de Serve Robotics, respaldado por socios como DoorDash y ahora Grubhub, apunta hacia una infraestructura urbana donde los robots sean tan comunes como los semáforos. La clave del éxito residirá en la aceptación social y la regulación gubernamental. Con despliegues exitosos en Washington D.C. y San José, la empresa está demostrando que la Inteligencia Artificial Física no es una promesa lejana, sino una herramienta operativa que ya está redefiniendo cómo se mueven los bienes en el siglo XXI.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Serve Robotics - Official Technology Overview ↗ — Detalles sobre la arquitectura de hardware y el stack de software de los robots de Serve.
- ROS 2 (Robot Operating System) Documentation ↗ — El framework estándar de la industria utilizado para el desarrollo de flotas robóticas autónomas.
- arXiv: Vision-Language-Action (VLA) Models in Robotics ↗ — Paper de investigación sobre cómo los modelos VLA están transformando la interacción robótica con el entorno físico.