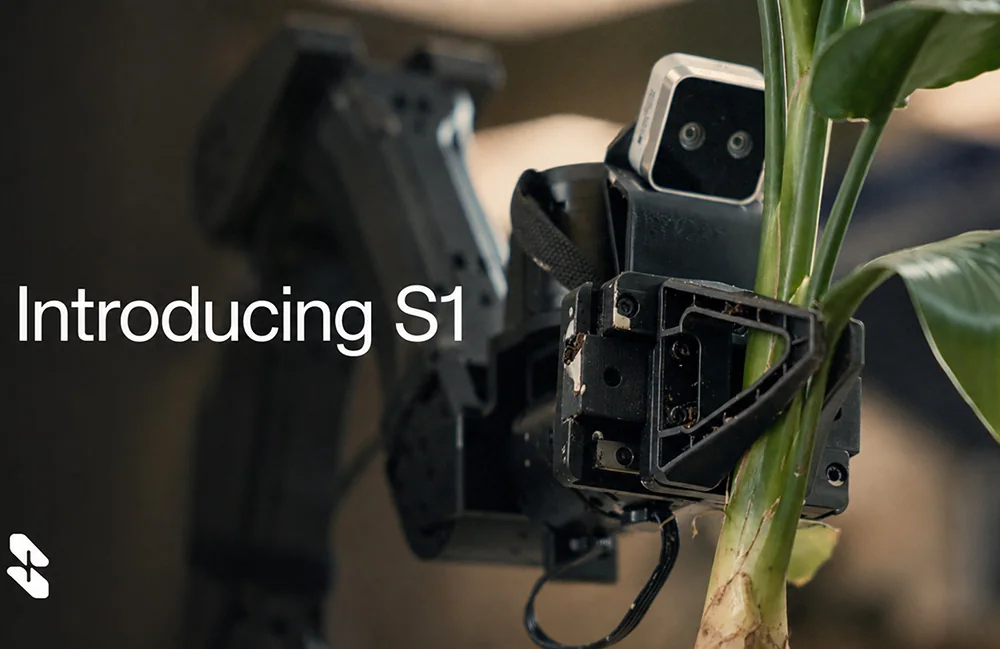
Skild AI, la startup de robótica respaldada por cerca de $1.7 mil millones de dólares en financiamiento, ha sacudido la industria de la Inteligencia Artificial Física con el lanzamiento de S1, su modelo fundacional insignia diseñado para actuar como un cerebro de propósito general para cualquier sistema robótico. La gran innovación detrás de S1 radica en su capacidad para ejecutar in-context learning (aprendizaje en contexto): el robot puede adquirir y ejecutar tareas de horizonte largo extremadamente complejas con tan solo analizar una demostración en video realizada por un ser humano, eliminando por completo la necesidad del costoso y lento proceso de ajuste fino (post-training).
1. In-Context Learning: El fin del post-entrenamiento en robótica industrial
Tradicionalmente, cuando un modelo de Visión-Lenguaje-Acción (VLA) o un sistema de control robótico se enfrenta a una tarea inédita en una planta de manufactura o centro logístico, requiere semanas de recolección de datos específicos de la celda y un arduo proceso de transferencia de aprendizaje (*fine-tuning*) gestionado a través de entornos como ROS 2. Deepak Pathak, cofundador y CEO de Skild AI, sostiene que esta rigidez ha mantenido a la robótica atada a entornos rígidamente estructurados. Con S1, este paradigma cambia radicalmente al introducir una capacidad de generalización instantánea en el prompt de contexto.
El enfoque de S1 permite que la entrada o "prompt" del modelo contenga directamente un video donde una persona realiza una acción física sin preparación previa. El modelo decodifica la cinemática humana, mapea las restricciones espacio-temporales y traduce las intenciones de alto nivel a comandos cinemáticos de bajo nivel para la plataforma robótica receptora. Ya no se trata de microtareas aisladas de tres segundos como empujar un cubo, sino de secuencias complejas multietapa de largo horizonte (long-horizon tasks), tales como manipular objetos deformables, ensamblar componentes dinámicos o manejar herramientas complejas en tiempo real.
2. La arquitectura de cuatro pilares de datos: Sin "camino de oro"
Uno de los pilares técnicos más sólidos de Skild AI es su estrategia de preentrenamiento masivo. De acuerdo con Pathak, muchas empresas del sector cometen el error metodológico de apostar exclusivamente por una sola fuente de datos, como la teleoperación masiva o las simulaciones en entornos virtuales aceleradas por tecnologías como NVIDIA Isaac Sim. Skild AI sostiene desde primeros principios que no existe un "camino de oro" único; por el contrario, las deficiencias intrínsecas de una fuente deben compensarse activamente con las virtudes de otra.
Para entrenar a S1, la compañía combina cuatro fuentes heterogéneas de datos robóticos y humanos: videos masivos de internet con demostraciones humanas (altamente diversos pero desconectados de la física del hardware), datos de teleoperación táctil obtenidos con guantes hápticos, trayectorias de control cinemático en hardware real y simulaciones sintéticas de física rígida. Esta fusión permite al modelo aprender la semántica global del mundo a partir del video humano y corregir las discrepancias cinemáticas mediante la experiencia robótica real y simulada.
- In-Context Learning Extendido: Capacidad de transferir secuencias de tareas de largo horizonte a partir de un simple video de demostración sin modificar los pesos del modelo.
- Arquitectura Multimodal VLA: Integración directa de señales de visión espacial, lenguaje natural y comandos cinemáticos de torque y velocidad.
- Financiamiento Escalable: Cerca de $1.7 mil millones de dólares recaudados desde su fundación en 2023 dedicados prioritariamente al escalamiento de cómputo de preentrenamiento.
- Abstracción de Hardware: Diseñado como un cerebro universal aplicable a brazos articulados, plataformas móviles, cuadrúpedos y robots humanoides.
- Estrategia Tetra-Fuente de Datos: Fusión balanceada de video humano pasivo, teleoperación con guantes hápticos, datos cinemáticos reales y simulación sintética.
"Lo vi en AI Robot: El modelo S1 de Skild AI demuestra que la convergencia de datos heterogéneos y el aprendizaje en contexto son la clave para eliminar el ajuste fino post-entrenamiento en la robótica general."
3. Generalización radical y el impacto en Nearshoring y Manufactura
A diferencia de los modelos especializados que proliferan en la automatización tradicional, S1 no está limitado a una industria o tarea particular. La compañía ha estado respondiendo a la comunidad en plataformas como X y repositorios técnicos en Hugging Face demostrando cómo el modelo adapta sus comandos en tiempo real ante tareas completamente improvisadas sugeridas por los usuarios. Esta capacidad de generalización agnóstica al hardware posiciona a S1 como un candidato ideal para la transformación de líneas de ensamblaje altamente flexibles.
Para regiones industriales estratégicas como el ecosistema de manufactura en México y América Latina, donde el fenómeno del nearshoring exige reconfiguraciones de planta ultrarrápidas y alta adaptabilidad ante cadenas de suministro dinámicas, la tecnología de Skild AI representa un salto cualitativo. La posibilidad de desplegar un robot industrial o humanoide en una línea de producción y "enseñarle" una nueva estación mediante un video grabado con un smartphone reduce dramáticamente el tiempo de inactividad (downtime) y elimina los elevados costos de integración de software a medida.
4. El futuro de la Inteligencia Artificial Física de propósito general
El avance presentado por Skild AI coloca a la startup a la par de los grandes laboratorios de IA física del mundo, como Google DeepMind (con sus series RT y Gemini Embodied) o desarrolladores de hardware avanzado como Figure y Tesla. Sin embargo, al centrarse primordialmente en la capa del modelo fundacional cognitivo, Skild AI busca convertirse en el sistema operativo inteligente por excelencia para cualquier fabricante de hardware robótico.
A medida que la industria migra hacia arquitecturas de IA con capacidades de razonamiento espacial continuo y autonomía de horizonte largo, el modelo S1 demuestra que el gran cuello de botella ya no es únicamente la recolección física de trayectorias, sino la habilidad del modelo para interpretar la rica semántica de las acciones humanas. La era donde programar un robot requería miles de líneas de código en C++ o extensas rutinas de aprendizaje por refuerzo está dando paso a una donde la observación visual directa es el único prompt necesario.
🔗 Recursos y Enlaces Recomendados para Profundizar
- Skild AI - Portal Oficial ↗ — Sitio oficial de la startup Skild AI con detalles sobre su visión y desarrollos en inteligencia artificial física.
- The Robot Report - Cobertura del Lanzamiento de S1 ↗ — Artículo original de The Robot Report con declaraciones de Deepak Pathak sobre el modelo S1.
- ROS 2 (Robot Operating System) ↗ — Documentación y marco de desarrollo estándar para el control de robots a nivel industrial y académico.